
El software AMR controla y coordina los robots móviles autónomos (Autonomous Mobile Robots) en la producción y la logística. El software permite gestionar los pedidos de transporte, utilizar vehículos en función de las necesidades, coordinar los flujos de tráfico e integrar las flotas de robots en sistemas empresariales existentes como ERP, WMS o MES. El moderno software AMR abarca diversos componentes, desde la navegación autónoma de vehículos individuales hasta la gestión centralizada de flotas. Pero, ¿cómo interactúan estos niveles de software y qué deben considerar las empresas a la hora de elegir? Este artículo explica las funciones más importantes, la estructura y las opciones de conexión del software AMR en la producción y la logística.
En este momento está viendo un contenido provisional de Google Preferred Sources. Para acceder al contenido real, haga clic en el botón de abajo. Tenga en cuenta que, al hacerlo, se transmitirán datos a terceros.
Más información
Industry Solutions
Puntos clave
¿Cómo está estructurado el software de un AMR?
El software de un robot móvil autónomo comprende varios niveles, desde el control de vehículos hasta la integración en sistemas empresariales. Cada nivel asume una tarea específica, desde la generación de un pedido de transporte hasta la navegación autónoma del vehículo. La siguiente tabla demuestra qué tareas asumen los niveles individuales y cómo interactúan estos entre sí.
| Nivel | Tarea | Funciones típicas |
| Sistemas empresariales y fuentes de pedido | Planificación y control de demandas de material y transporte | ERP/SAP, WMS, WES, MES o activación directa de pedidos de transporte |
| Orquestación y gestión de flota | Coordinación de la flota de robots y los pedidos de transporte | Asignación de pedidos, priorización, gestión del tráfico, planificación de rutas, gestión de energía, monitorización, Analytics |
| Nivel de integración y comunicación | Intercambio de datos entre los sistemas empresariales, la gestión de la flota y los vehículos | Interfaces, estándares de comunicación, estándares para vehículos como VDA 5050, intercambio de datos |
| Inteligencia local de vehículos | Funcionamiento autónomo y seguro del vehículo | Navegación, detección de obstáculos, seguridad, estado de los vehículos |
| Nivel físico | Realización del transporte de mercancía | AMR/FTS, puntos de carga, puertas, elevadores, sistema de transporte |
Arquitectura de software AMR con sistemas empresariales, gestión de la flota, interfaces y control local de vehículos
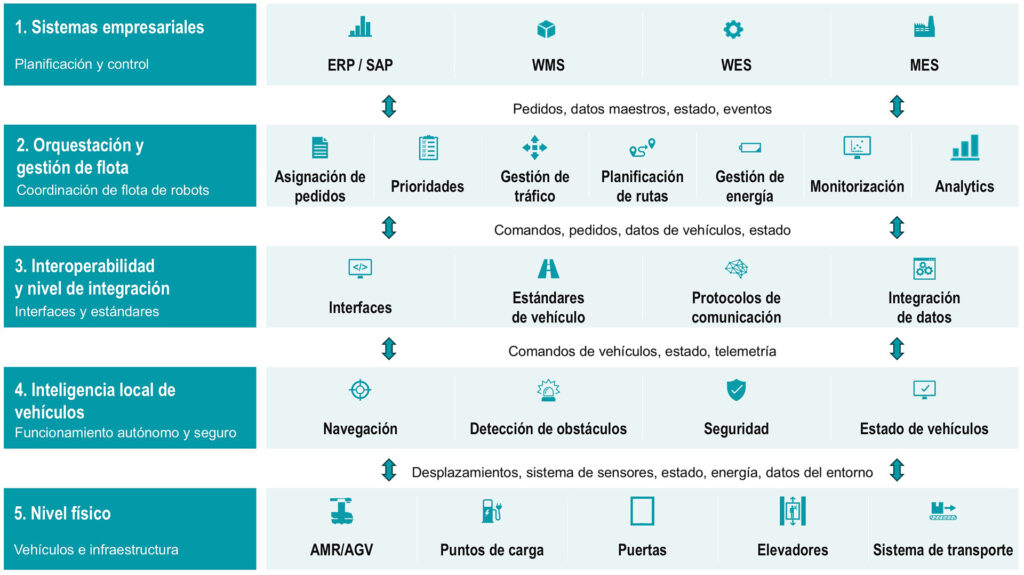
La potencia de una solución AMR no solo se determina por los vehículos, sino por la arquitectura de software en segundo plano. Esta conecta los pedidos de transporte, vehículos y sistemas empresariales para crear un flujo de materiales continuo.
¿Cómo procesa un software AMR un pedido de transporte?
Para que un robot móvil autónomo proporcione material en el lugar adecuado y en el momento adecuado, deben interactuar de forma coordinada distintos componentes de software. Antes de la solicitud de transporte hasta la ejecución exitosa, cada pedido pasa por varias etapas:
1. Se genera una demanda de transporte
2. Se genera el pedido
3. Se selecciona el vehículo
4. Se planifica el recorrido
5. Se realiza el transporte
6. Se notifica el estado
¿Cómo navegan los robots móviles autónomos?
Para la navegación autónoma, los AMR combinan el sistema de sensores y el software para registrar su entorno, determinar su posición y reaccionar ante cambios.
Sistema de sensores y registro del entorno
La base de toda navegación autónoma es el registro del entorno. Los AMR utilizan para ello distintos sensores que les permiten percibir continuamente su entorno y detectar cambios. Las tecnologías usuales de los sensores son:
Los datos capturados permiten al vehículo detectar personas, obstáculos, vías de transporte y características relevantes del entorno. De esta manera se crea una imagen digital del entorno que sirve de base para la navegación y las decisiones de tráfico.
SLAM y localización
Para que un AMR sepa dónde se encuentra, debe determinar continuamente su posición. A este proceso se denomina localización. La mayoría de los robots móviles autónomos, como los Open Shuttle, utilizan el procedimiento SLAM (Simultaneous Localization and Mapping). El robot genera:
Con ello, el AMR, en comparación con los vehículos de guiado automático (AGV), puede navegar también sin líneas guía, bandas magnéticas u otra infraestructura fija.

Planificación de rutas y evasión de obstáculos
Una vez recibido el pedido de transporte y conocida la posición de destino, el sistema de gestión de flotas planifica un recorrido apropiado. Para ello se consideran factores como longitud de camino, reglas de tráfico, áreas bloqueadas u obstáculos actuales. Durante el desplazamiento, el AMR supervisa permanentemente su entorno.
Si el vehículo detecta un obstáculo en el recorrido planificado, puede reducir la velocidad según la situación, detenerse o evadir con seguridad el obstáculo. Si se requiere un recorrido alternativo, este se selecciona de acuerdo con la gestión de flota.
Diferencia entre navegación local y control central de tráfico
En la navegación de robots móviles autónomos suele distinguirse entre la inteligencia local del vehículo y la gestión centralizada de flotas. El software local del vehículo decide cómo un robot llega con seguridad a su destino. La gestión de flotas, por el contrario, decide qué vehículo asume un pedido y cómo se coordinan de forma eficiente varios vehículos dentro de una instalación.
¿Qué tareas asume el software de gestión de flotas AMR?
Mientras que el software del vehículo asume la navegación de robots individuales, la gestión de flotas coordina toda la flota AMR. Se encarga de que los pedidos de transporte se ejecuten eficientemente, los vehículos se utilicen de manera óptima y que los flujos de tráfico se controlen dentro de la instalación. Las tareas en detalle:
Asignación de pedidos
Gestión de tráfico
Gestión de energía
Monitorización y transparencia
Gestión de fallos
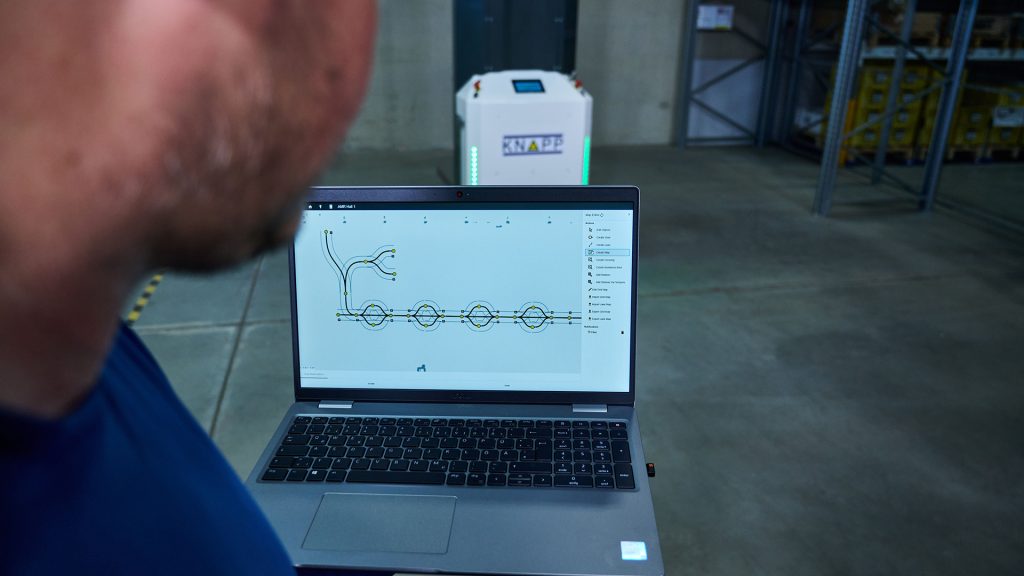
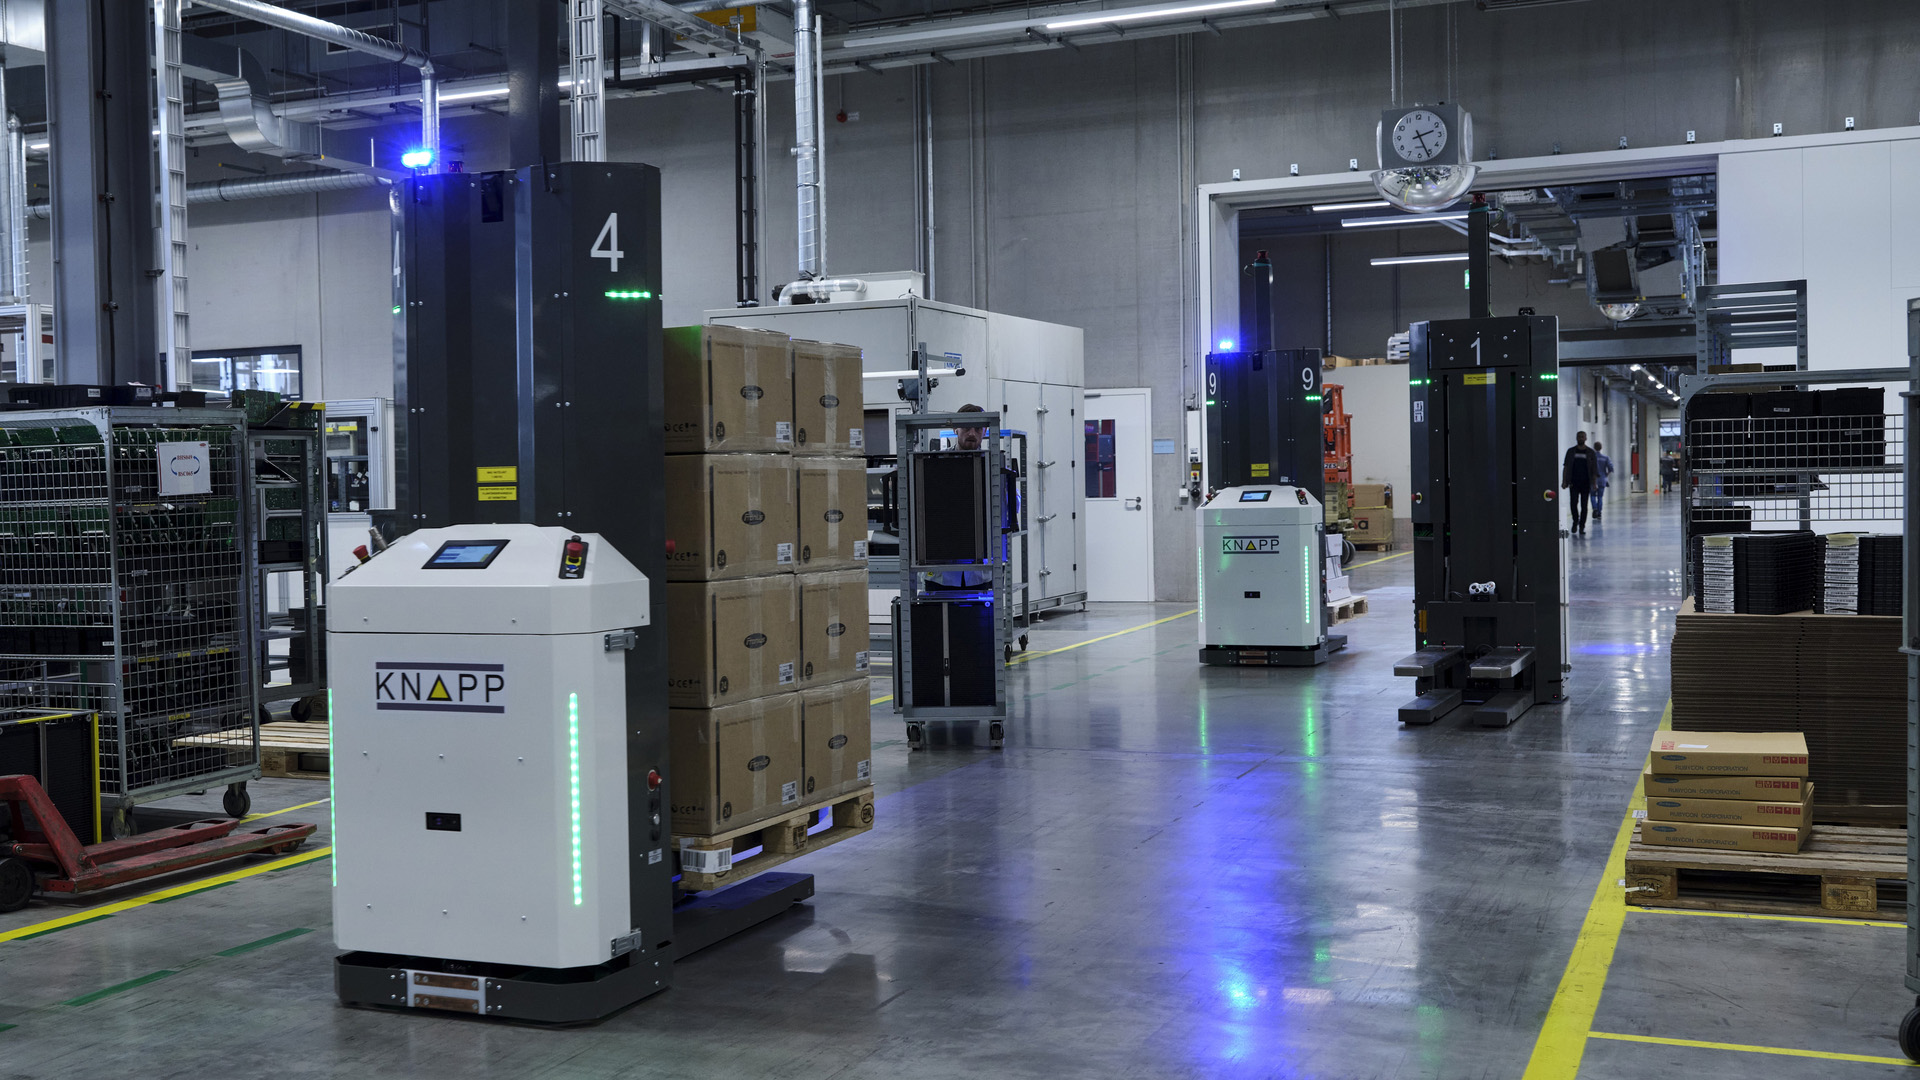
Con KiSoft FCS, KNAPP ofrece un software de gestión de flotas que controla y coordina perfectamente los robots móviles autónomos como los Open Shuttle y otros vehículos de transporte industrial.
¡Conozca al detalle el control inteligente de su flota!
Asignación de pedidos en Brødrene Dahl
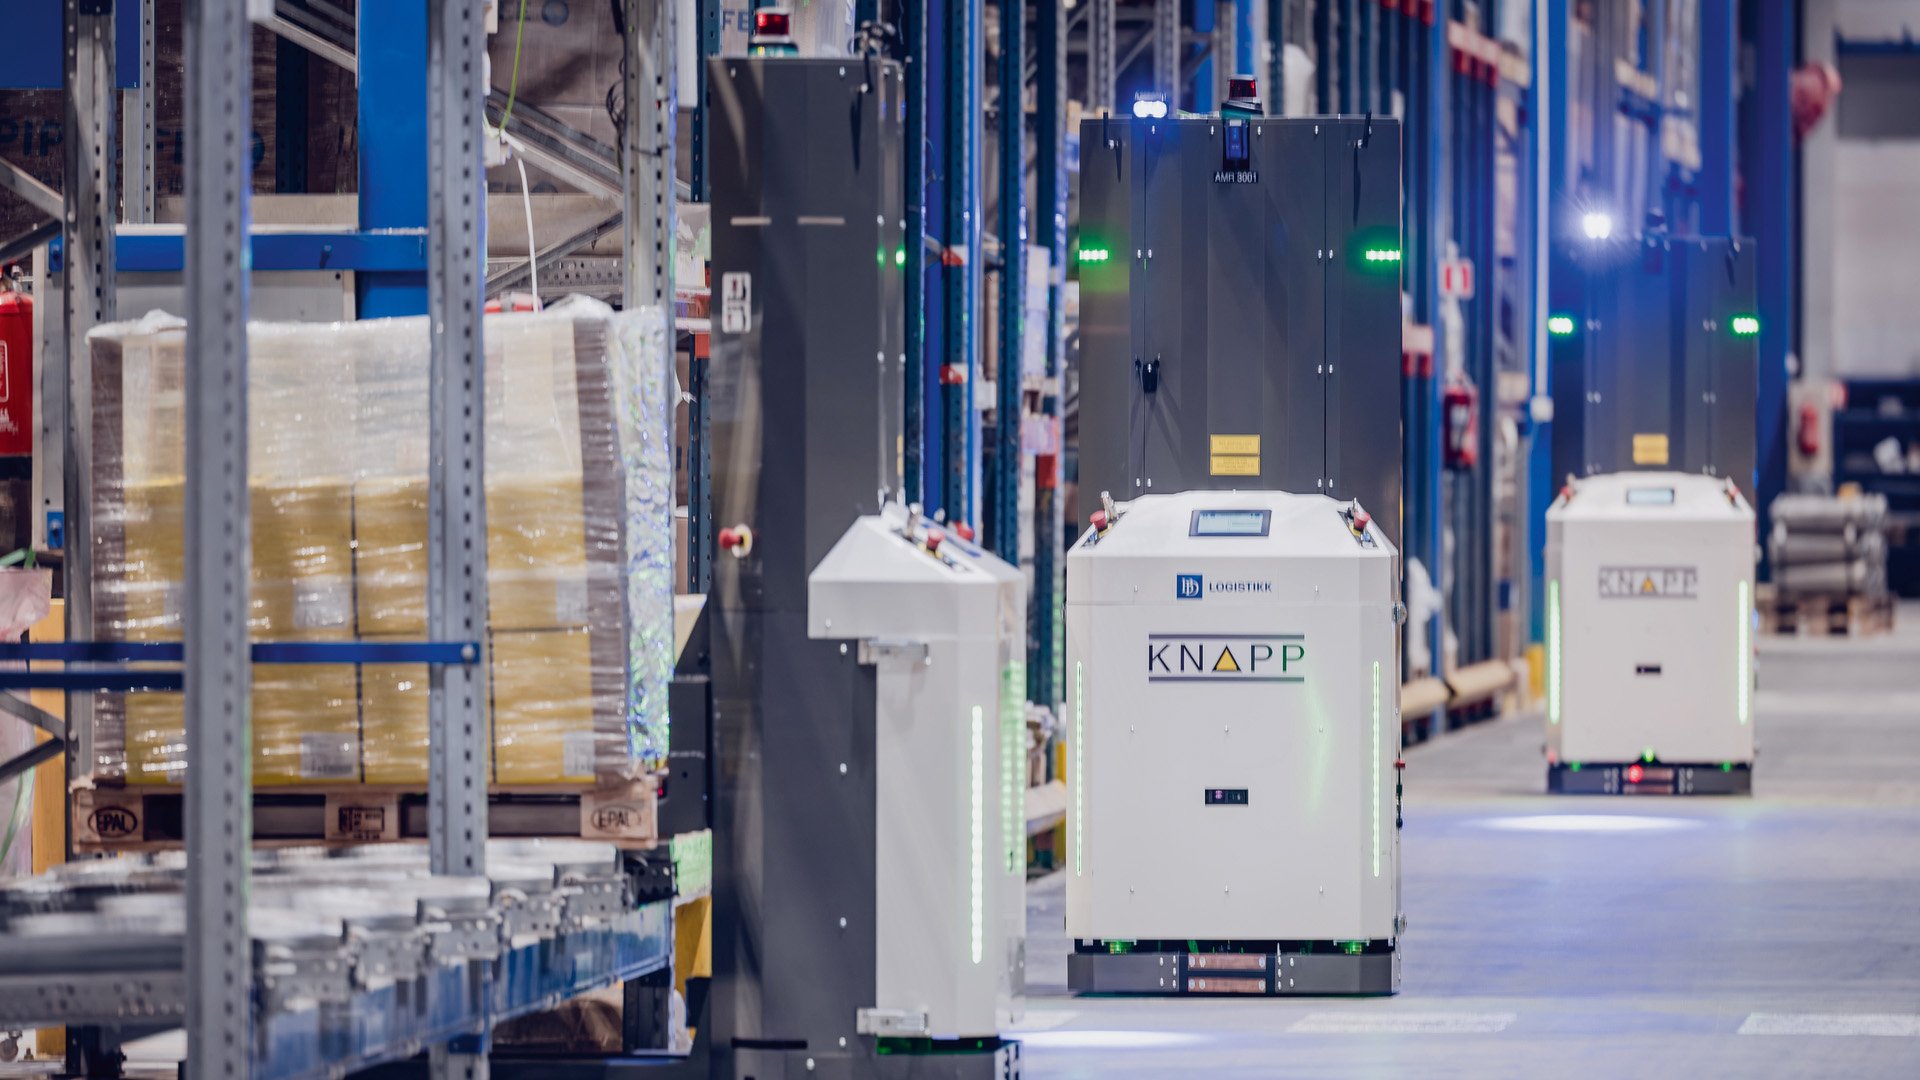
En Brødrene Dahl, KiSoft FCS coordina los pedidos de transporte de ocho Open Shuttle Fork. Los empleados pueden activar los transportes directamente a través de una interfaz gráfica de usuario. Asimismo, los técnicos que cuentan con una formación pueden realizar ampliaciones de flota de forma autónoma.
Información adicional en el vídeo:
Brødrene Dahl | Autonomous mobile robots (AMRs) for pallet transport
¿Qué interfaz requiere un software AMR?
Los robots móviles autónomos rara vez operan como una solución aislada. En entornos de producción y logísticos modernos, deben comunicarse con el software de la empresa, las máquinas, el sistema de transporte y otros vehículos. Para ello, el software AMR necesita interfaces estandarizadas que faciliten un intercambio de datos fiable entre todos los sistemas implicados.
Las interfaces abiertas y los estándares facilitan además la incorporación de nuevos sistemas y vehículos, creando una base sólida para la interoperabilidad, la independencia del fabricante y futuras ampliaciones.
Entre los interfaces más importantes se encuentran:
¿Qué respaldo brindan el gemelo digital, la simulación y Analytics?
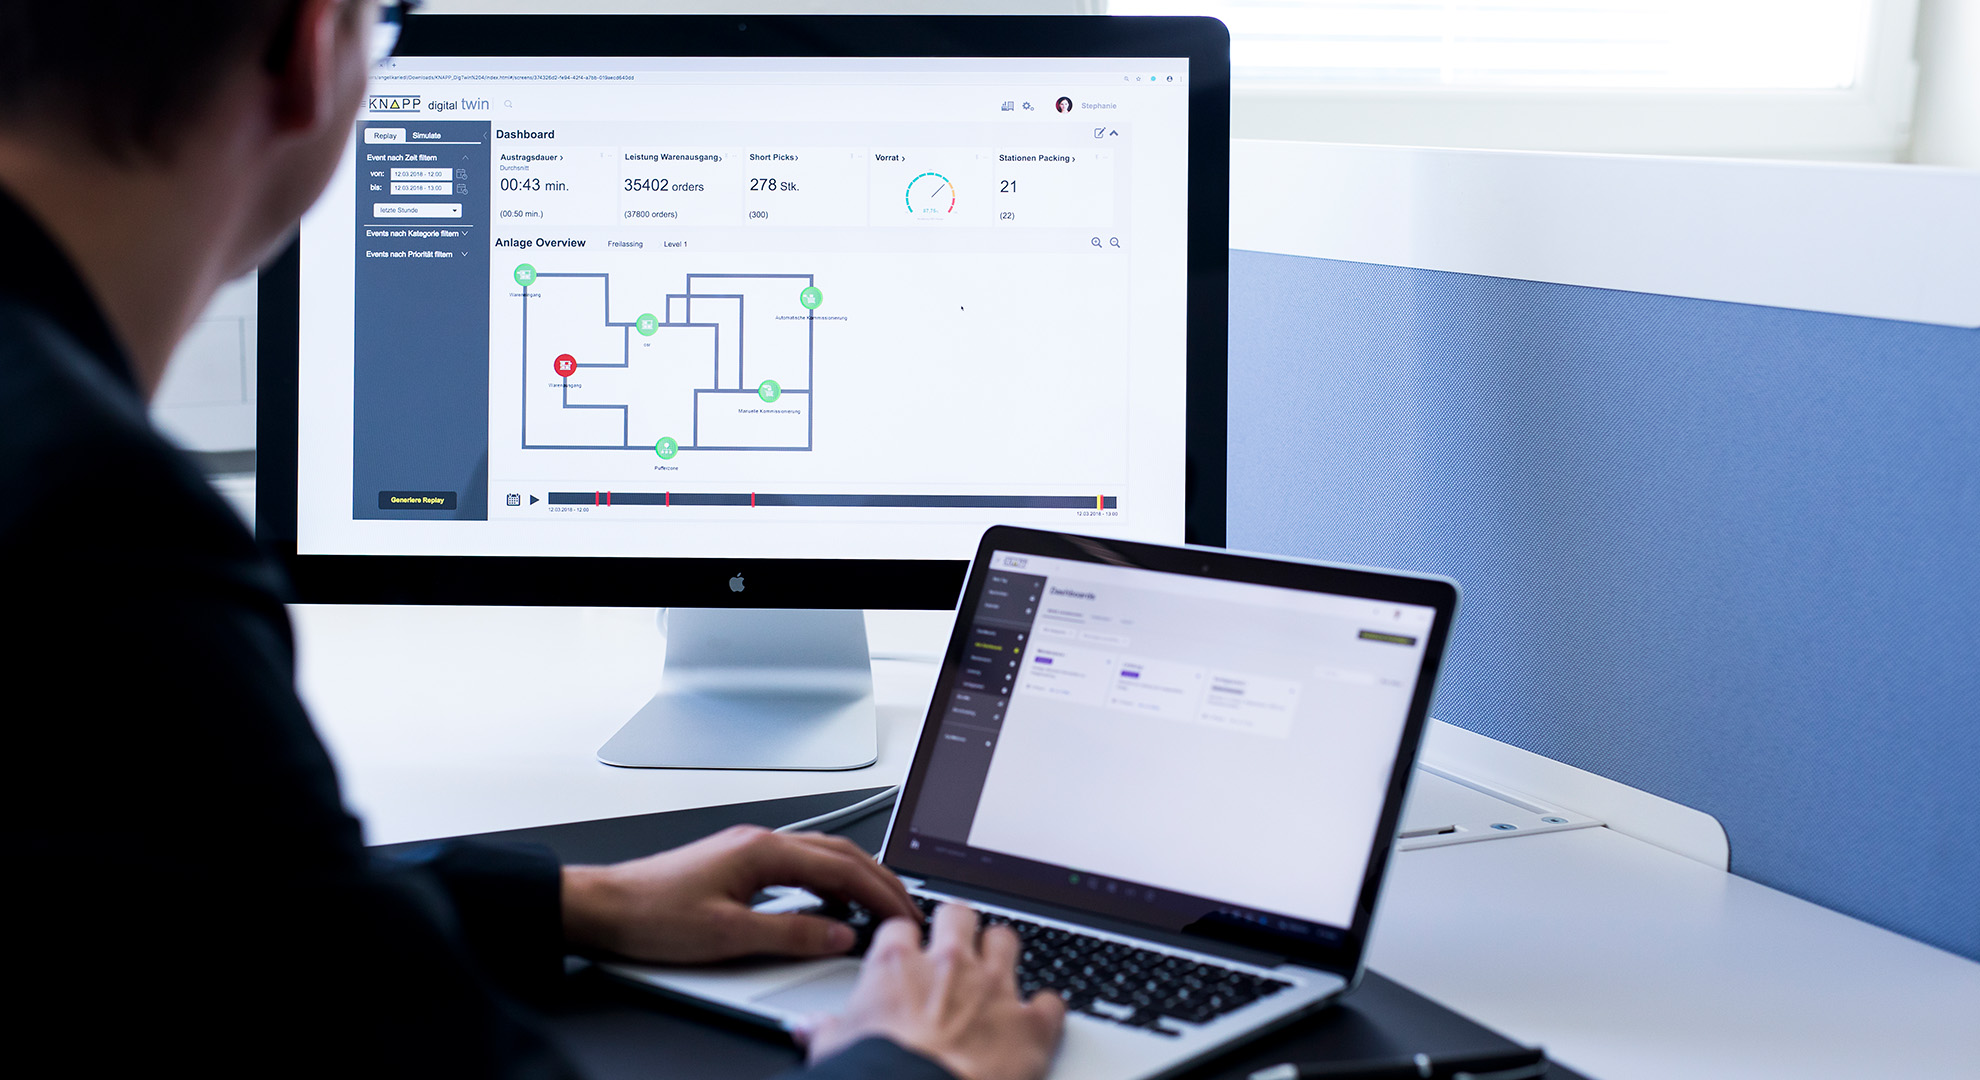
El gemelo digital, la simulación y Analytics respaldan las flotas a lo largo de distintas fases. Antes de la puesta en marcha o durante la ampliación es posible probar virtualmente procesos, layouts y diferentes escenarios, así como evaluar las repercusiones de vehículos adicionales o procesos modificados. Durante el funcionamiento operativo, las funciones de Analytics crean transparencia sobre los vehículos, los pedidos de transporte y los flujos de mercancía, contribuyendo a detectar los potenciales de optimización. También KiSoft FCS ofrece funciones para la simulación y el análisis y respalda la planificación y optimización continuas de la flota.
¿Qué aspectos consideran las empresas al seleccionar un software AMR?
Al seleccionar una solución AMR, las empresas deben evaluar no solo los vehículos, sino también el software que hay detrás. Del software depende en gran medida la eficiencia, la escalabilidad y la sostenibilidad futura con que puede operarse una flota de AMR. Los criterios de selección importantes son:
Integración y apertura
Compatibilidad con sistemas TI y de automatización existentes, así como interfaces abiertas y estándares para integrar flexiblemente vehículos y sistemas adicionales.
Escalabilidad y flexibilidad
Posibilidad de ampliar la solución con vehículos, procesos y áreas adicionales e implementar nuevos requisitos con un mínimo esfuerzo de configuración y adaptación.
Transparencia y monitorización
Funciones de monitorización y diagnóstico que permitan una visión general actual de los vehículos, los pedidos de transporte y los estados del sistema.
Simulación y planificación
Funciones de simulación y de gemelo digital para la evaluación de nuevos escenarios y modificaciones antes de la realización.
Infraestructura TI y ciberseguridad
Un modelo de operación adaptado a la estrategia TI, así como funciones de seguridad apropiadas para los derechos de acceso, la comunicación, las actualizaciones y la gestión de datos.
Gestión operacional y de ciclo de vida
Soporte técnico, así como gestión de actualizaciones y de versiones para una operación fiable a largo plazo y el perfeccionamiento de la solución
Modificaciones por cuenta propia en Cummins con KiSoft FCS
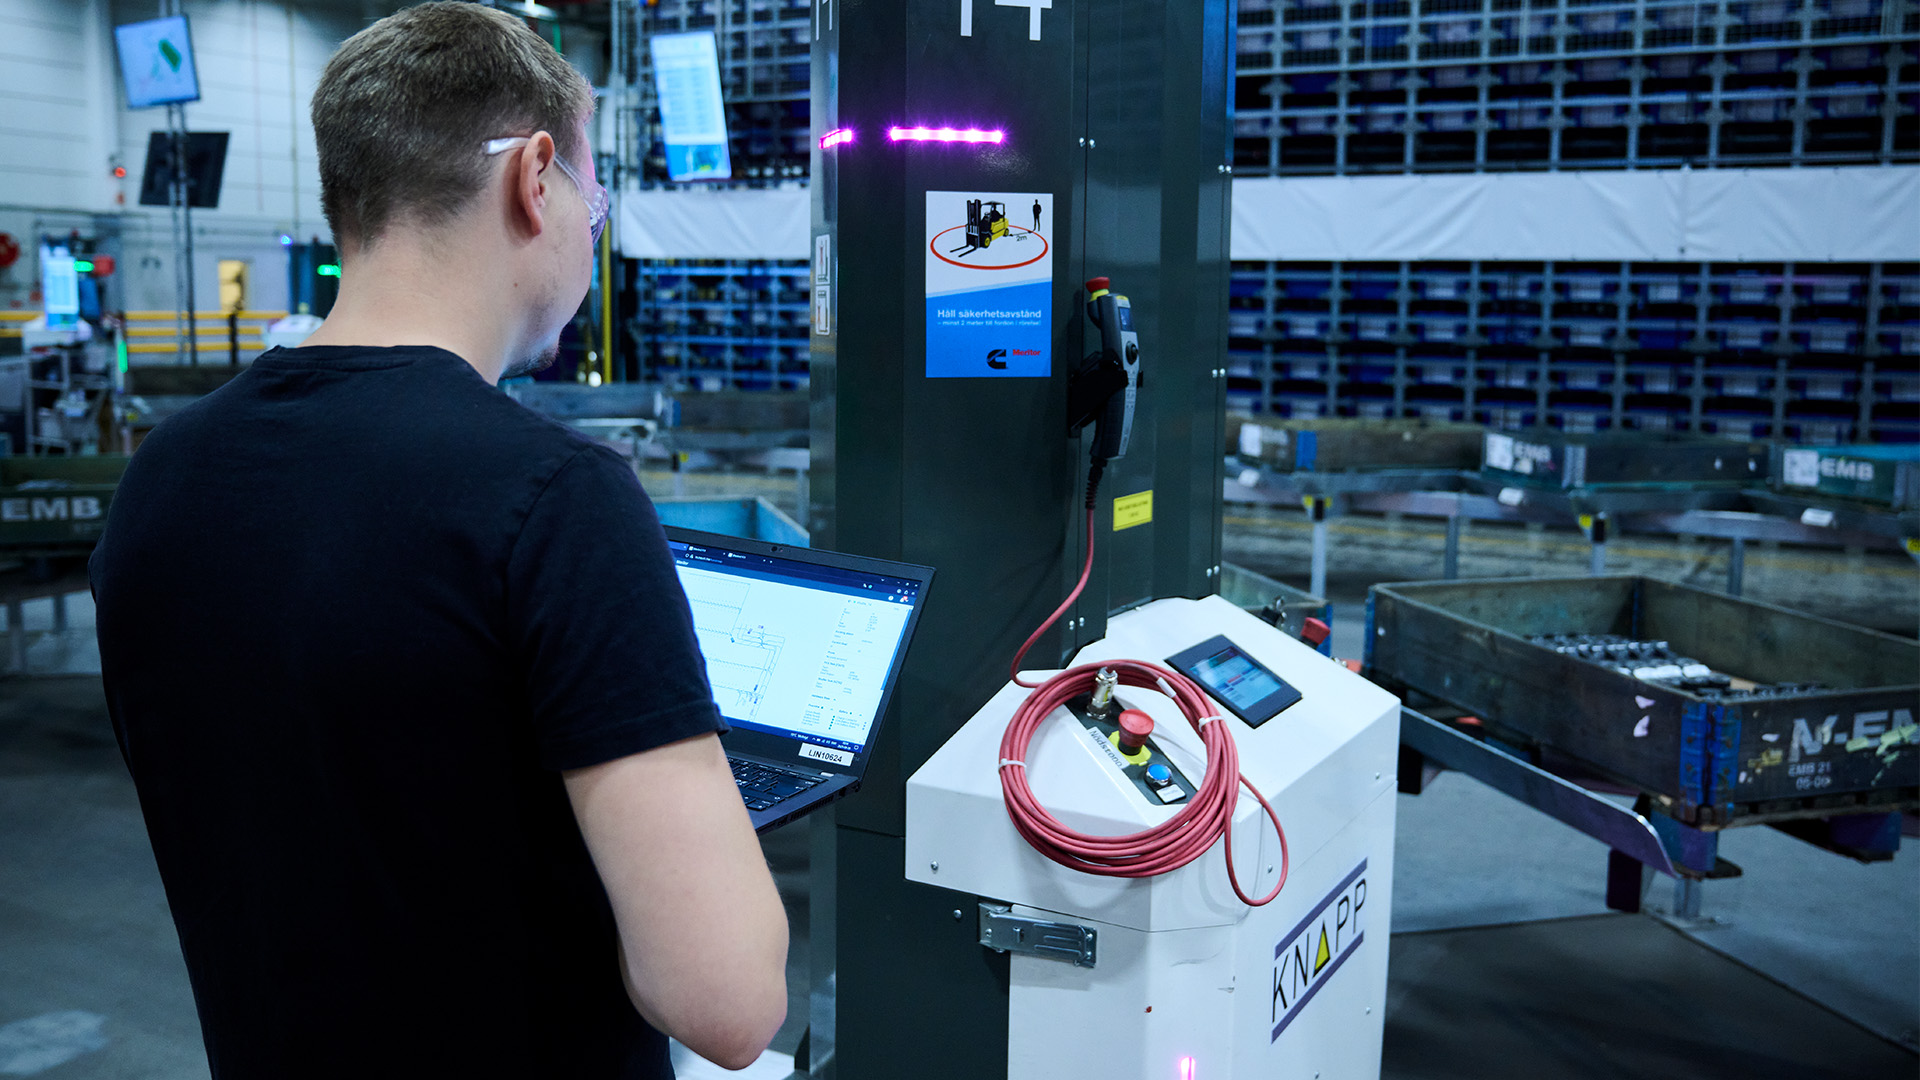
En Cummins, el software de gestión de flota KiSoft FCS respalda el control de los robots móviles autónomos. Los cambios en los flujos de mercancía, las prioridades o los pedidos de transporte pueden llevarse a cabo por cuenta propia. Los flujos de mercancía pueden adaptarse a nuevas exigencias sin depender de apoyo externo para cada modificación.
Software para robots móviles autónomos en la práctica
Open Shuttle y KiSoft FCS en SICK
El ejemplo del grupo SICK muestra cuán importante es el software adecuado para el funcionamiento de una flota AMR. En la sede de producción en Kunsziget, 27 Open Shuttle se encargan del transporte de mercancía entre el almacén automático de piezas pequeñas y la producción. KiSoft Fleet Control System (FCS), conectado directamente con SAP® EWM, controla de manera centralizada los vehículos.
El software coordina los pedidos de transporte, prioriza los desplazamientos y proporciona transparencia en toda la flota. Gracias a la estrecha integración entre la gestión de flotas y el sistema de gestión de almacenes, los materiales llegan al punto de consumo correspondiente en función de las necesidades y justo a tiempo. Un gemelo digital respalda adicionalmente la optimización permanente de los procesos y tamaños de flota.

Preguntas frecuentes sobre software para robots móviles autónomos
¿Puede un software AMR controlar vehículos de distintos fabricantes?
Si vehículos de distintos fabricantes pueden operar juntos, depende del software implementado, así como de las interfaces y los estándares respaldados. Los estándares de comunicación abiertos como VDA 5050 pueden facilitar la integración de flotas de vehículos mixtos. Los Open Shuttle también pueden conectarse, a través de VDA 5050, a otros sistemas de control de nivel superior y ser controlados por estos.
¿Qué significa VDA 5050 en un software para robots móviles autónomos?
VDA 5050 es un estándar de comunicación abierto para vehículos de guiado automático (AGV) y robots móviles autónomos (AMR). El estándar define la comunicación entre la gestión de flota y los vehículos y puede facilitar la integración de vehículos de distintos fabricantes. Así, es posible operar flotas mixtas de forma más sencilla en un entorno de software común.
¿Necesitan los AMR una conexión WLAN?
En la mayoría de las aplicaciones, los AMR se comunican a través de WLAN con la gestión de flota y los sistemas superiores. Esto permite intercambiar pedidos, informaciones de estado y datos de los vehículos en tiempo real. Muchas funciones relativas a la seguridad como la navegación, la detección de obstáculos o la parada segura se procesan, sin embargo, directamente en el vehículo. Por lo tanto, una interrupción temporal de la comunicación no implica automáticamente un fallo del sistema de control del vehículo.
¿Cuántos robots móviles autónomos puede coordinar un sistema de gestión de flotas?
Los sistemas de gestión de flotas modernos como KiSoft FCS están diseñados para administrar tanto flotas pequeñas con pocos vehículos como instalaciones de dimensiones considerablemente mayores. Lo decisivo es que el software pueda crecer con las exigencias de la empresa.
¿Qué importancia tiene la ciberseguridad en un software AMR?
El software AMR procesa pedidos, datos de vehículos e informaciones de estado y se comunica con sistemas empresariales, así como con la flota de vehículos. Por este motivo, los aspectos de seguridad como los derechos de usuario basados en roles, las vías de comunicación seguras, las actualizaciones de software y la gestión controlada de datos deberían considerarse ya en la fase de selección de la solución.
¡Obtenga más información sobre el software de gestión de flotas KiSoft FCS!
