
Le logiciel AMR pilote et coordonne les robots mobiles autonomes (Autonomous Mobile Robots, AMR) dans la production et la logistique. Le logiciel permet de gérer les commandes de transport, d’utiliser les véhicules en fonction des besoins, de coordonner les flux de trafic et d’intégrer les flottes de robots dans des systèmes d’entreprise existants comme ERP, WMS ou MES. Le logiciel AMR moderne comprend différents composants, de la navigation autonome des véhicules individuels à la gestion centrale de la flotte. Mais comment ces différents niveaux logiciels interagissent-ils et quels critères les entreprises doivent-elles prendre en compte lors de leur sélection ? Cet article vous explique les fonctions principales, la structure et les possibilités d’intégration du logiciel AMR dans la production et la logistique.
Vous consultez actuellement un contenu provisoire de Google Preferred Sources. Pour accéder au contenu réel, cliquez sur le bouton ci-dessous. Veuillez noter que cela implique la transmission de données à des prestataires tiers.
Plus d'informations
Industry Solutions
Principaux points clés
Comment un logiciel AMR est-il structuré ?
Le logiciel d’un robot mobile autonome comprend plusieurs niveaux allant du pilotage du véhicule jusqu’à l’intégration dans les systèmes d’entreprise. Chaque niveau assume une tâche spécifique – de la création de la commande de transport à la navigation autonome du véhicule. Le tableau ci-dessous montre les tâches respectives de chaque niveau logiciel et la manière dont ils interagissent :
| Niveau | Tâche | Fonctions types |
| Systèmes d’entreprise et sources des commandes | Planification et pilotage des besoins en matériel et en transport | ERP/SAP, WMS, WES, MES ou déclenchement direct des commandes de transport |
| Orchestration et gestion de flotte | Coordination des flottes de robots et des commandes de transport | Attribution des commandes, priorisation, gestion du trafic, planification des trajets, gestion énergétique, monitoring, analytics |
| Couche d’intégration et de communication | Échange de données entre les systèmes d’entreprise, la gestion de flotte et les véhicules | Interfaces, standards de communication, standards véhicules comme le VDA 5050, échange de données |
| Intelligence embarquée | Fonctionnement autonome et sûr du véhicule | Navigation, détection des obstacles, sécurité, état du véhicule |
| Niveau physique | Exécution du transport de matériel | AMR/AGV, positions de charge, portails, ascenseurs, système de convoyage |
Structure d’une architecture logicielle AMR avec systèmes d’entreprise, gestion de flotte, interfaces et pilotage local des véhicules
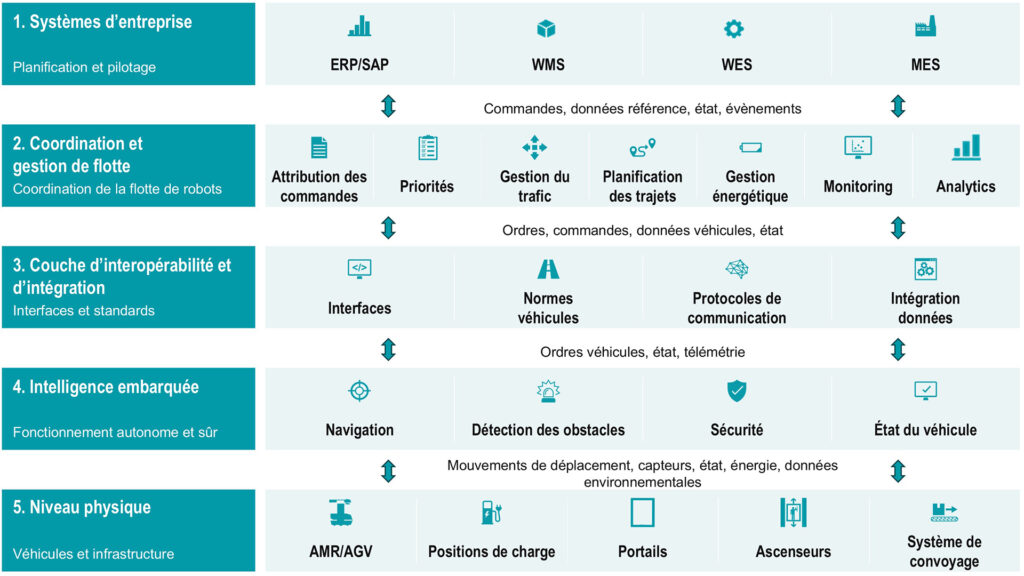
La performance d’une solution AMR ne dépend pas uniquement des véhicules mais aussi de l’architecture logicielle qui la sous-tend. Celle-ci connecte les commandes de transport, les véhicules et les systèmes d’entreprise dans un flux continu de matières.
Comment un logiciel AMR traite-t-il une commande de transport ?
Afin qu’un robot mobile autonome fournisse le matériel au bon moment et au bon endroit, différents composants logiciels doivent interagir. De la demande de transport à son exécution réussie, chaque commande passe par plusieurs étapes :
1. Création d’un besoin de transport
2. Génération de la commande
3. Sélection du véhicule
4. Planification du trajet de déplacement
5. Exécution du transport
6. Remontée de l’état
Comment les robots mobiles autonomes naviguent-ils ?
Pour la navigation autonome, les AMR combinent les capteurs et le logiciel afin de percevoir leur environnement, de déterminer leur position et de réagir aux changements.
Capteurs et perception de l’environnement
La perception de l’environnement est à la base de toute navigation autonome. Les AMR utilisent pour cela différents capteurs afin de percevoir leur environnement en permanence et de détecter les changements. Les types de technologies de capteurs sont les suivants :
Les données enregistrées permettent au véhicule de détecter les personnes, les obstacles, les voies de circulation et les caractéristiques pertinentes de l’environnement. Il en résulte une représentation numérique de l’environnement qui sert de base à la navigation et à la prise de décision du véhicule
SLAM et localisation
Afin qu’un AMR sache où il se trouve, il doit définir en permanence sa position. On appelle ce processus la localisation. La plupart des robots mobiles autonomes, y compris les Open Shuttle, utilisent la technologie SLAM (Simultaneous Localization and Mapping). Pour cela, le robot :
L’AMR peut ainsi, contrairement aux véhicules à guidage automatique (AGV), se déplacer sans lignes de guidage, pistes magnétiques ou autre infrastructure fixe.

Planification des trajets et évitement des obstacles
Dès qu’une commande de transport est disponible et que la position de destination est connue, la gestion de flotte planifie un trajet de déplacement approprié. Pour cela, des facteurs tels que la longueur des trajets, les règles de circulation, les zones restreintes ainsi que les obstacles présents sont pris en compte. L’AMR surveille son environnement en permanence pendant son trajet.
Si le véhicule détecte un obstacle sur le trajet de déplacement prévu, en fonction de la situation, il peut réduire sa vitesse, s’arrêter ou contourner l’obstacle de manière sûre. S’il est nécessaire de choisir un autre trajet de déplacement, ce changement est effectué en concertation avec la gestion de flotte.
Distinction entre la navigation locale du véhicule et la gestion centralisée du trafic
Dans le domaine de la navigation des robots mobiles autonomes, on opère souvent la distinction entre intelligence embarquée et gestion centralisée de la flotte. Le logiciel embarqué du véhicule décide comment un robot atteint sa destination de manière fiable. La gestion de flotte quant à elle décide quel véhicule se charge d’une commande et comment plusieurs véhicules sont coordonnés efficacement au sein d’une installation.
Quelles tâches le logiciel de gestion de flotte AMR prend-il en charge ?
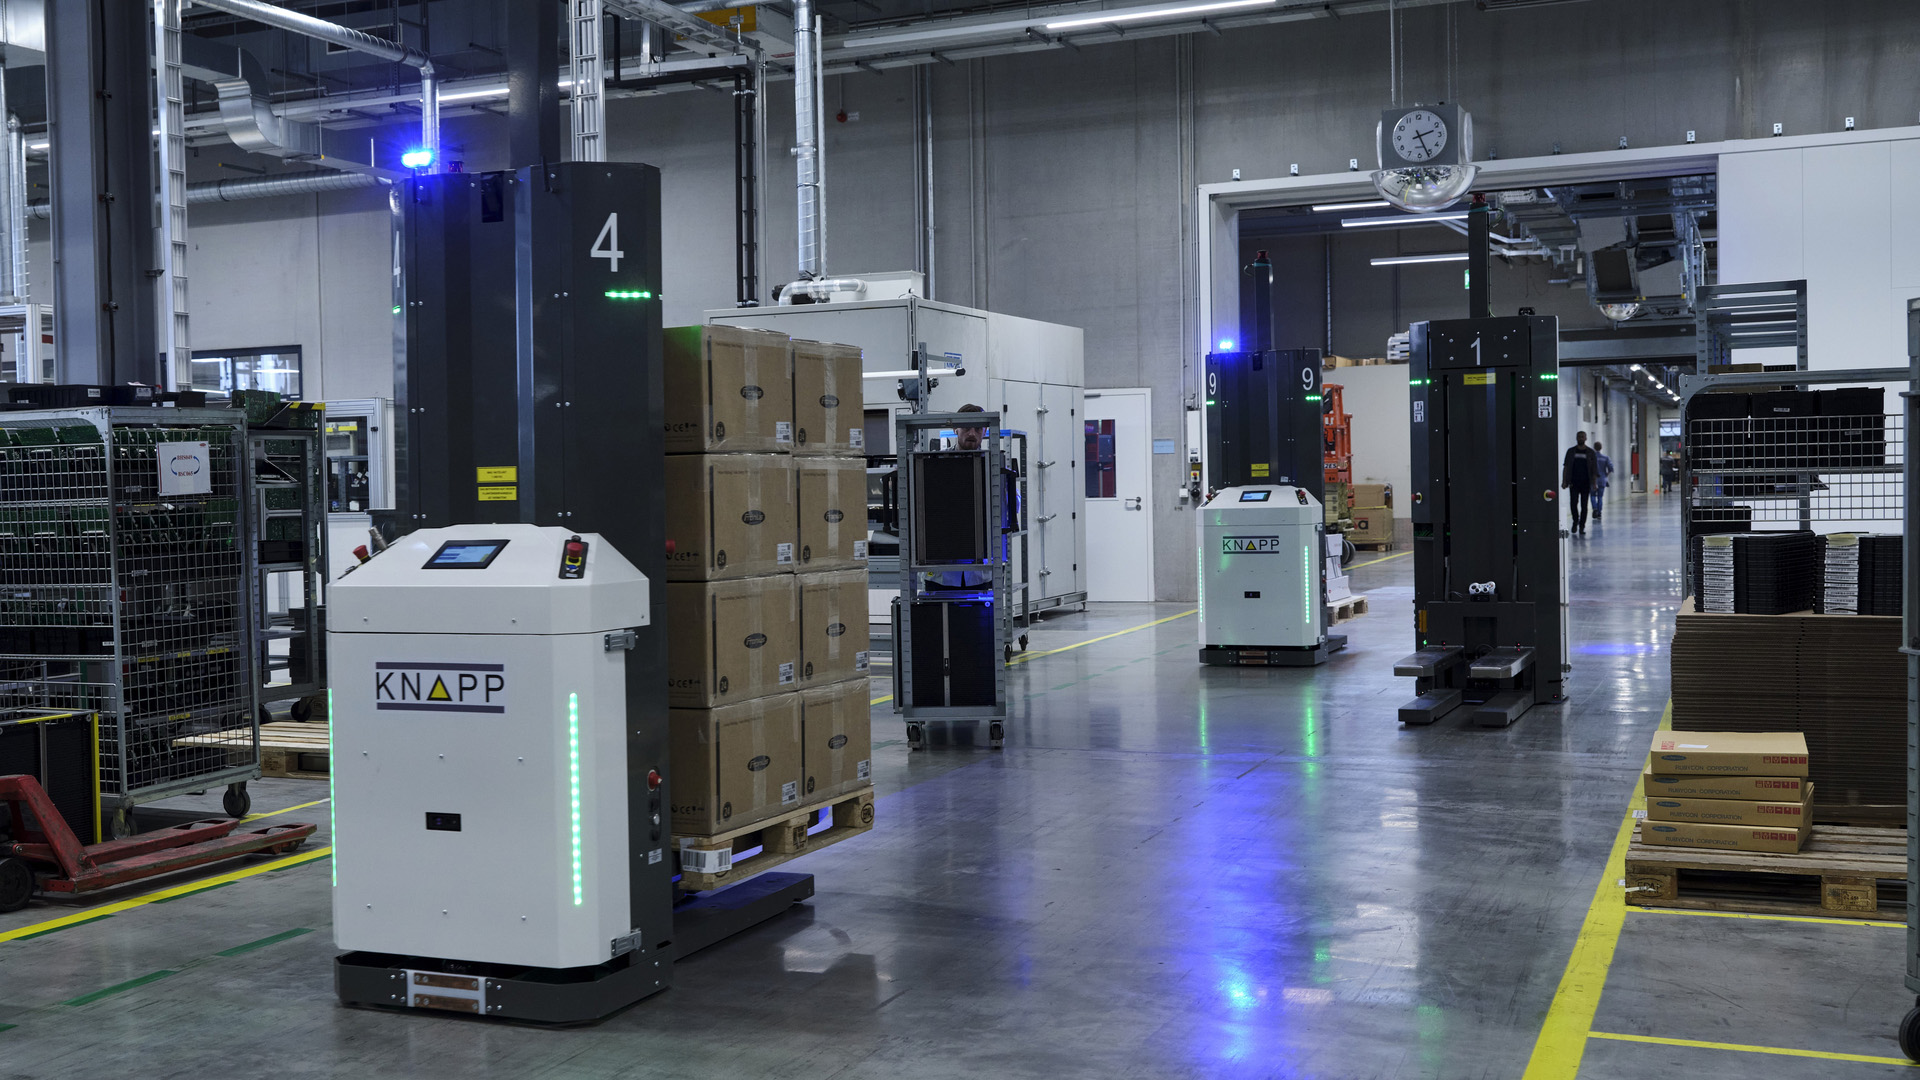
Tandis que le logiciel d’intelligence embarquée se charge de la navigation des différents robots, la gestion de flotte coordonne l’ensemble de la flotte AMR. Elle garantit que les commandes de transport soient effectuées efficacement, les véhicules utilisés de manière optimale et que les flux de trafic soient pilotés au sein de l’installation. Les tâches en détail :
Appairage des commandes
Gestion du trafic
Gestion de l’énergie
Monitoring et transparence
Gestion des incidents
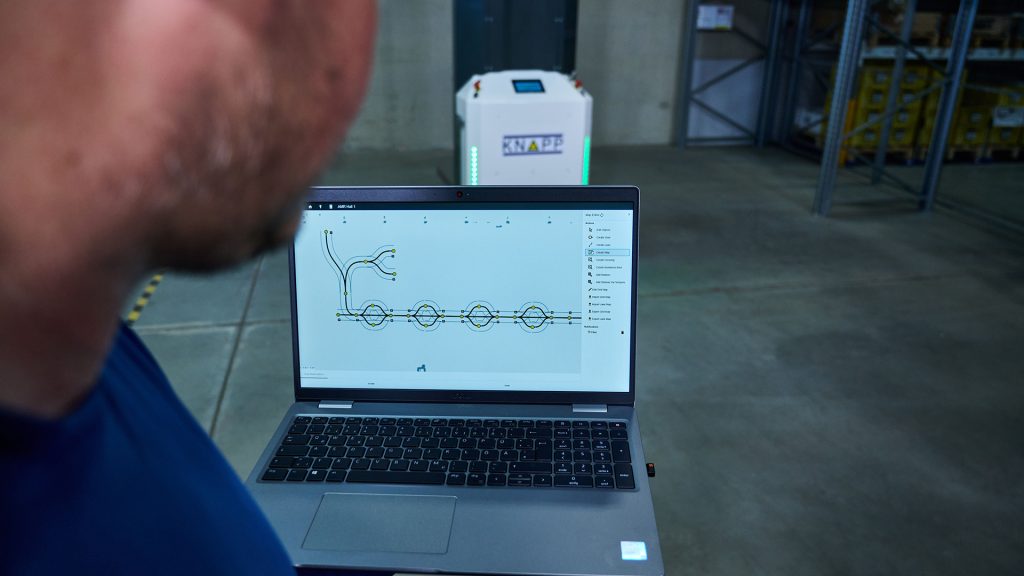
Grâce à KiSoft FCS, KNAPP offre un logiciel de gestion de flotte qui pilote et gère de manière optimale les robots mobiles autonomes comme les Open Shuttle ainsi que d’autres véhicules de manutention.
Apprenez-en plus sur le pilotage intelligent de votre flotte :
Appairage des commandes chez Brødrene Dahl
Chez Brødrene Dahl, KiSoft FCS coordonne les commandes de transport des huit Open Shuttle Fork. Les employés peuvent déclencher les transports directement via une interface utilisateur graphique. De plus, des techniciens qualifiés peuvent agrandir la flotte de manière autonome.
Pour en savoir plus, regardez la vidéo :
Brødrene Dahl | Autonomous mobile robots (AMRs) for pallet transport
De quelles interfaces un logiciel AMR a-t-il besoin ?
Les robots mobiles autonomes fonctionnent rarement de manière isolée. Dans les environnements modernes de production et de logistique, ils doivent communiquer avec le logiciel d’entreprise, les machines, le système de convoyage et les autres véhicules. Pour cela, le logiciel AMR a besoin d’interfaces standardisées permettant un échange de données fiable entre tous les systèmes impliqués.
Les interfaces et des normes standardisées ouvertes facilitent l’intégration des nouveaux systèmes et véhicules et posent ainsi les bases nécessaires à l’interopérabilité, l’indépendance vis-à-vis des fabricants et les extensions futures.
Les interfaces les plus importantes sont notamment :
Comment le jumeau numérique, la simulation et l’analytics apportent-ils leur soutien ?
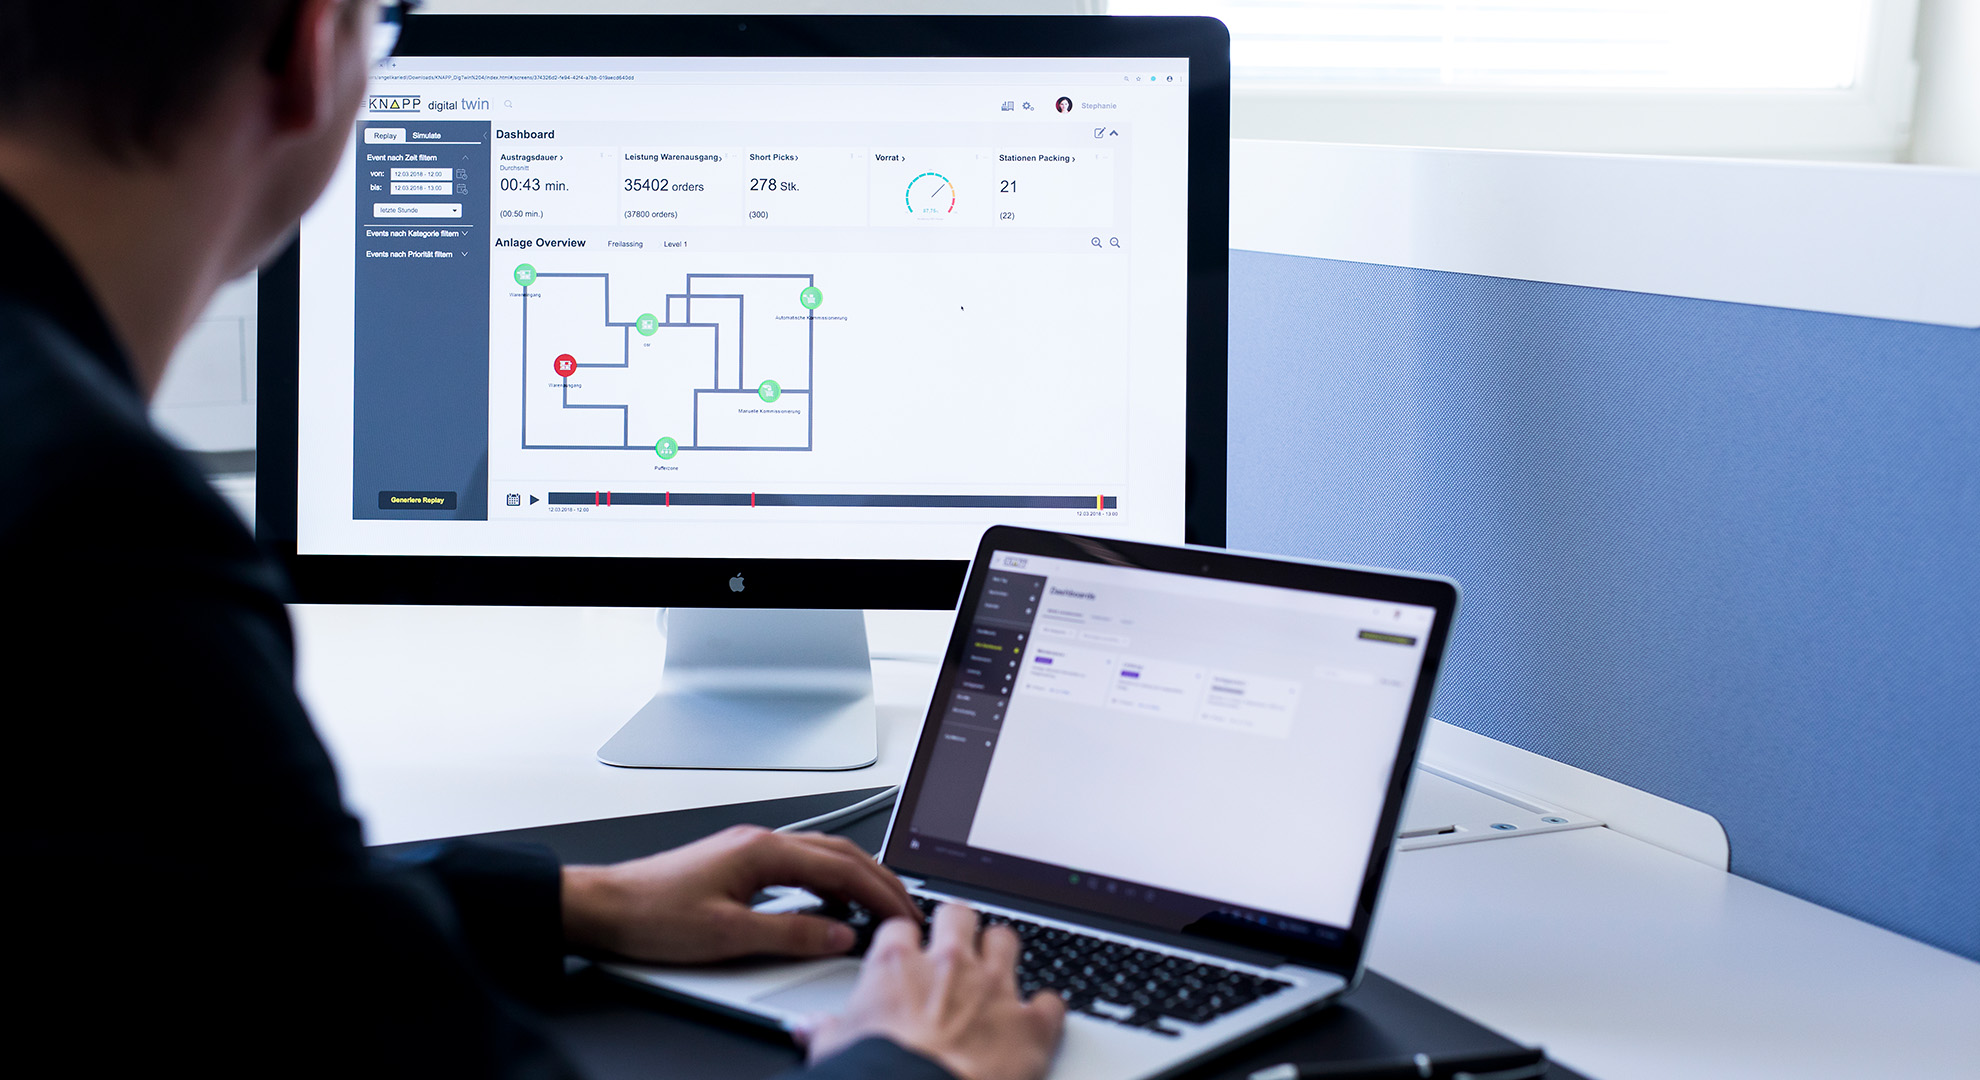
Le jumeau numérique, la simulation et l’analytics assistent les flottes d’AMR tout au long des différents processus. Avant la mise en service ou lors des extensions des installations, il est possible de tester virtuellement les processus, les plans d’implantation et les différents scénarios ainsi que d’évaluer les conséquences de l’ajout de véhicules ou des modifications des processus. Lors de l’exploitation, les fonctions d’analytique créent de la visibilité sur les véhicules, les commandes de transport et les flux de matières et aident à identifier les potentiels d’optimisation. KiSoft FCS offre également des fonctions de simulation et d’analyse, contribuant ainsi à la planification et à l’optimisation continue de la flotte.
À quoi les entreprises doivent-elles faire attention lors du choix d’un logiciel AMR ?
Lors du choix d’une solution AMR, les entreprises devraient évaluer non seulement les véhicules, mais aussi le logiciel à l’arrière-plan. C’est de lui que dépend en grande partie l’efficacité, l’évolutivité et le caractère pérenne du fonctionnement de la flotte d’AMR. Les critères de choix suivants sont importants :
Intégration et ouverture
Compatibilité avec les systèmes informatiques et d’automatisation existants ainsi que des interfaces et des normes standardisées ouvertes afin d’intégrer des véhicules et d’autres systèmes de manière flexible.
Évolutivité et flexibilité
Possibilité d’agrandir la solution en ajoutant véhicules, processus et zones de traitement ainsi que de mettre en œuvre les nouvelles exigences avec un minimum d’efforts de configuration et d’adaptation.
Transparence et monitoring
Fonctions de monitoring et de diagnostic offrant une vue d’ensemble actuelle des véhicules, des commandes de transport et de l’état du système.
Simulation et prévisibilité
Fonctions de simulation et de jumeau numérique permettant d’évaluer les nouveaux scénarios et changements avant même leur mise en place.
Infrastructure informatique et cybersécurité
Modèle d’exploitation adapté à la stratégie informatique de l’entreprise, ainsi que fonctions de sécurité appropriées pour la gestion des droits d’accès, des communications, des mises à jour et des données.
Exploitation et gestion du cycle de vie
Assistance ainsi que gestion des mises à jour et des releases pour une exploitation fiable à long terme et l’évolution de la solution.
Modifications apportées par Cummins avec KiSoft FCS
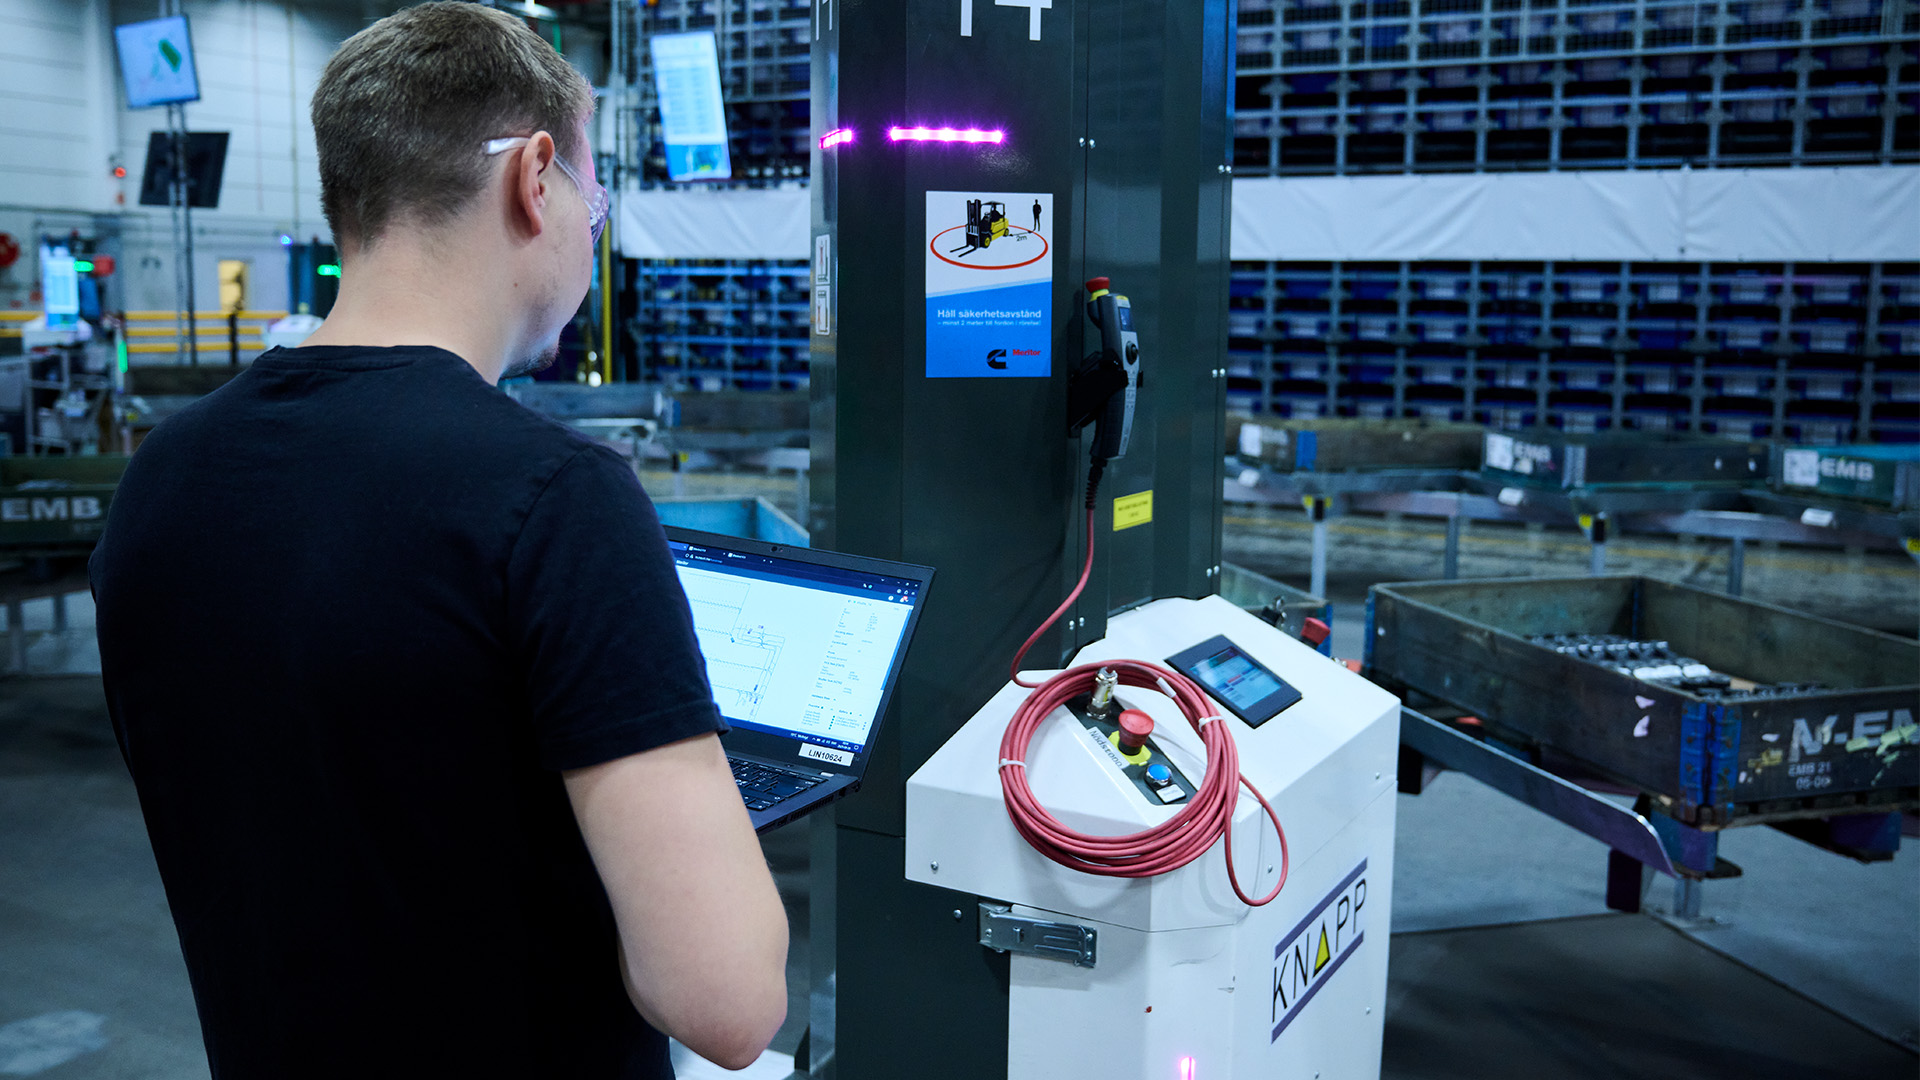
Chez Cummins, le logiciel de gestion de flotte KiSoft FCS assure le pilotage des robots mobiles autonomes. Des modifications des flux de matières, des priorités ou des commandes de transport peuvent être effectuées de manière autonome. Il est possible d’adapter les flux de matières aux nouvelles exigences, sans être tributaire d’une aide extérieure pour chaque changement.
Le logiciel pour robots mobiles autonomes dans la pratique
Open Shuttle et KiSoft FCS chez SICK
L’exemple du groupe SICK montre à quel point le bon logiciel est important pour le fonctionnement d’une flotte d’AMR. Sur le site de production à Kunsziget, 27 Open Shuttle se chargent des transports de matériel entre l’entrepôt automatisé pour petites pièces et la production. Les véhicules sont pilotés de manière centralisée via KiSoft Fleet Control System (FCS) qui est relié directement à SAP® EWM. Le logiciel coordonne les commandes de transport, priorise les parcours de prélèvement et garantit la visibilité de toute la flotte. Grâce à l’imbrication étroite de la gestion de flotte et de la gestion d’entrepôt, les matériaux sont acheminés en fonction des besoins et en juste-à-temps vers leur lieu d’utilisation respectif. Un jumeau numérique contribue de plus à l’optimisation continue des processus et du dimensionnement de la flotte.

FAQ sur le logiciel pour robots mobiles autonomes
Un logiciel AMR peut-il gérer des véhicules de différents fabricants ?
L’exploitation conjointe de véhicules issus de différents fabricants dépend du logiciel utilisé ainsi que des interfaces et standards qu’il prend en charge. Des standards de communication ouverts tels que le VDA 5050 peuvent faciliter l’intégration de flottes de véhicules mixtes. Les Open Shuttle peuvent également être connectés à d’autres systèmes de pilotage via le VDA 5050 et être pilotés par ceux-ci.
Qu’est-ce que le VDA 5050 dans un logiciel pour robots mobiles autonomes ?
Le VDA 5050 est un standard de communication ouvert pour les véhicules à guidage automatique (AGV) et les robots mobiles autonomes (AMR). Ce standard définit la communication entre la gestion de flotte et les véhicules et peut faciliter l’intégration des véhicules de fabricants différents. Il est ainsi possible d’exploiter plus facilement des flottes mixtes dans un environnement logiciel commun.
Les AMR ont-ils besoin d’une connexion Wi-Fi ?
Dans la plupart des applications, les AMR communiquent avec la gestion de flotte et les systèmes supra-ordonnés via Wi-Fi. Il est ainsi possible d’échanger les commandes, les informations sur l’état et les données relatives aux véhicules en temps réel. De nombreuses fonctions essentielles à la sécurité comme la navigation, la détection des obstacles ou l’arrêt sécurisé sont cependant traitées directement sur le véhicule. Une interruption temporaire de la communication ne signifie donc pas automatiquement une défaillance du pilotage du véhicule.
Combien de robots mobiles une gestion de flotte peut-elle coordonner ?
Des systèmes de gestion de flotte modernes tels que KiSoft FCS sont conçus pour gérer aussi bien des petites flottes avec peu de véhicules que des installations de taille nettement plus grande. Il est décisif que le logiciel puisse évoluer en même temps que les exigences de l’entreprise.
Quelle est l’importance de la cybersécurité pour un logiciel AMR ?
Le logiciel AMR traite les commandes, les données relatives aux véhicules et les informations sur l’état et communique avec les systèmes d’entreprise ainsi que la flotte de véhicules. C’est pourquoi il convient de prendre en compte, dès le choix de la solution, des aspects de sécurité tels que les droits d’accès basés sur les rôles, des canaux de communication sécurisés, les mises à jour logicielles et une gestion contrôlée des données.
Apprenez-en plus sur le logiciel de gestion de flotte KiSoft FCS !
