
AMR-Software steuert und koordiniert autonome mobile Roboter (Autonomous Mobile Robots, AMR) in Produktion und Logistik. Die Software ermöglicht es, Transportaufträge zu verwalten, Fahrzeuge bedarfsgerecht einzusetzen, Verkehrsflüsse zu koordinieren und Roboterflotten in bestehende Unternehmenssysteme wie ERP, WMS oder MES zu integrieren. Moderne AMR-Software umfasst verschiedene Komponenten, von der autonomen Navigation einzelner Fahrzeuge bis zum zentralen Flottenmanagement. Doch wie arbeiten diese Softwareebenen zusammen und worauf sollten Unternehmen bei der Auswahl achten? Dieser Beitrag erklärt die wichtigsten Funktionen, den Aufbau und die Anbindungsmöglichkeiten von AMR-Software in Produktion und Logistik.
Sie sehen gerade einen Platzhalterinhalt von Google Preferred Sources. Um auf den eigentlichen Inhalt zuzugreifen, klicken Sie auf den Button unten. Bitte beachten Sie, dass dabei Daten an Drittanbieter weitergegeben werden.
Weitere Informationen
Industry Solutions
Key Takeaways
Wie ist eine AMR-Software aufgebaut?
Die Software eines autonomen mobilen Roboters besteht aus mehreren Ebenen, die von der Fahrzeugsteuerung bis zur Integration in Unternehmenssysteme reichen. Jede Ebene übernimmt dabei eine spezifische Aufgabe – von der Entstehung eines Transportauftrags bis zur autonomen Navigation des Fahrzeugs. Die folgende Übersicht zeigt, welche Aufgaben die einzelnen Ebenen übernehmen und wie sie zusammenwirken:
| Ebene | Aufgabe | Typische Funktionen |
| Unternehmenssysteme und Auftragsquellen | Planung und Steuerung von Material- und Transportbedarfen | ERP/SAP, WMS, WES, MES oder direkte Auslösung von Transportaufträgen |
| Orchestrierung & Flottenmanagement | Koordination der Roboterflotte und Transportaufträge | Auftragszuweisung, Priorisierung, Verkehrsmanagement, Routenplanung, Energiemanagement, Monitoring, Analytics |
| Integrations- und Kommunikationsschicht | Datenaustausch zwischen Unternehmenssystemen, Flottenmanagement und Fahrzeugen | Schnittstellen, Kommunikationsstandards, Fahrzeugstandards wie VDA 5050, Datenaustausch |
| Lokale Fahrzeugintelligenz | Autonomer und sicherer Betrieb des Fahrzeugs | Navigation, Hinderniserkennung, Sicherheit, Fahrzeugzustand |
| Physische Ebene | Ausführung des Materialtransports | AMR/FTS, Ladepunkte, Tore, Aufzüge, Fördertechnik |
Aufbau einer AMR-Softwarearchitektur mit Unternehmenssystemen, Flottenmanagement, Schnittstellen und lokaler Fahrzeugsteuerung
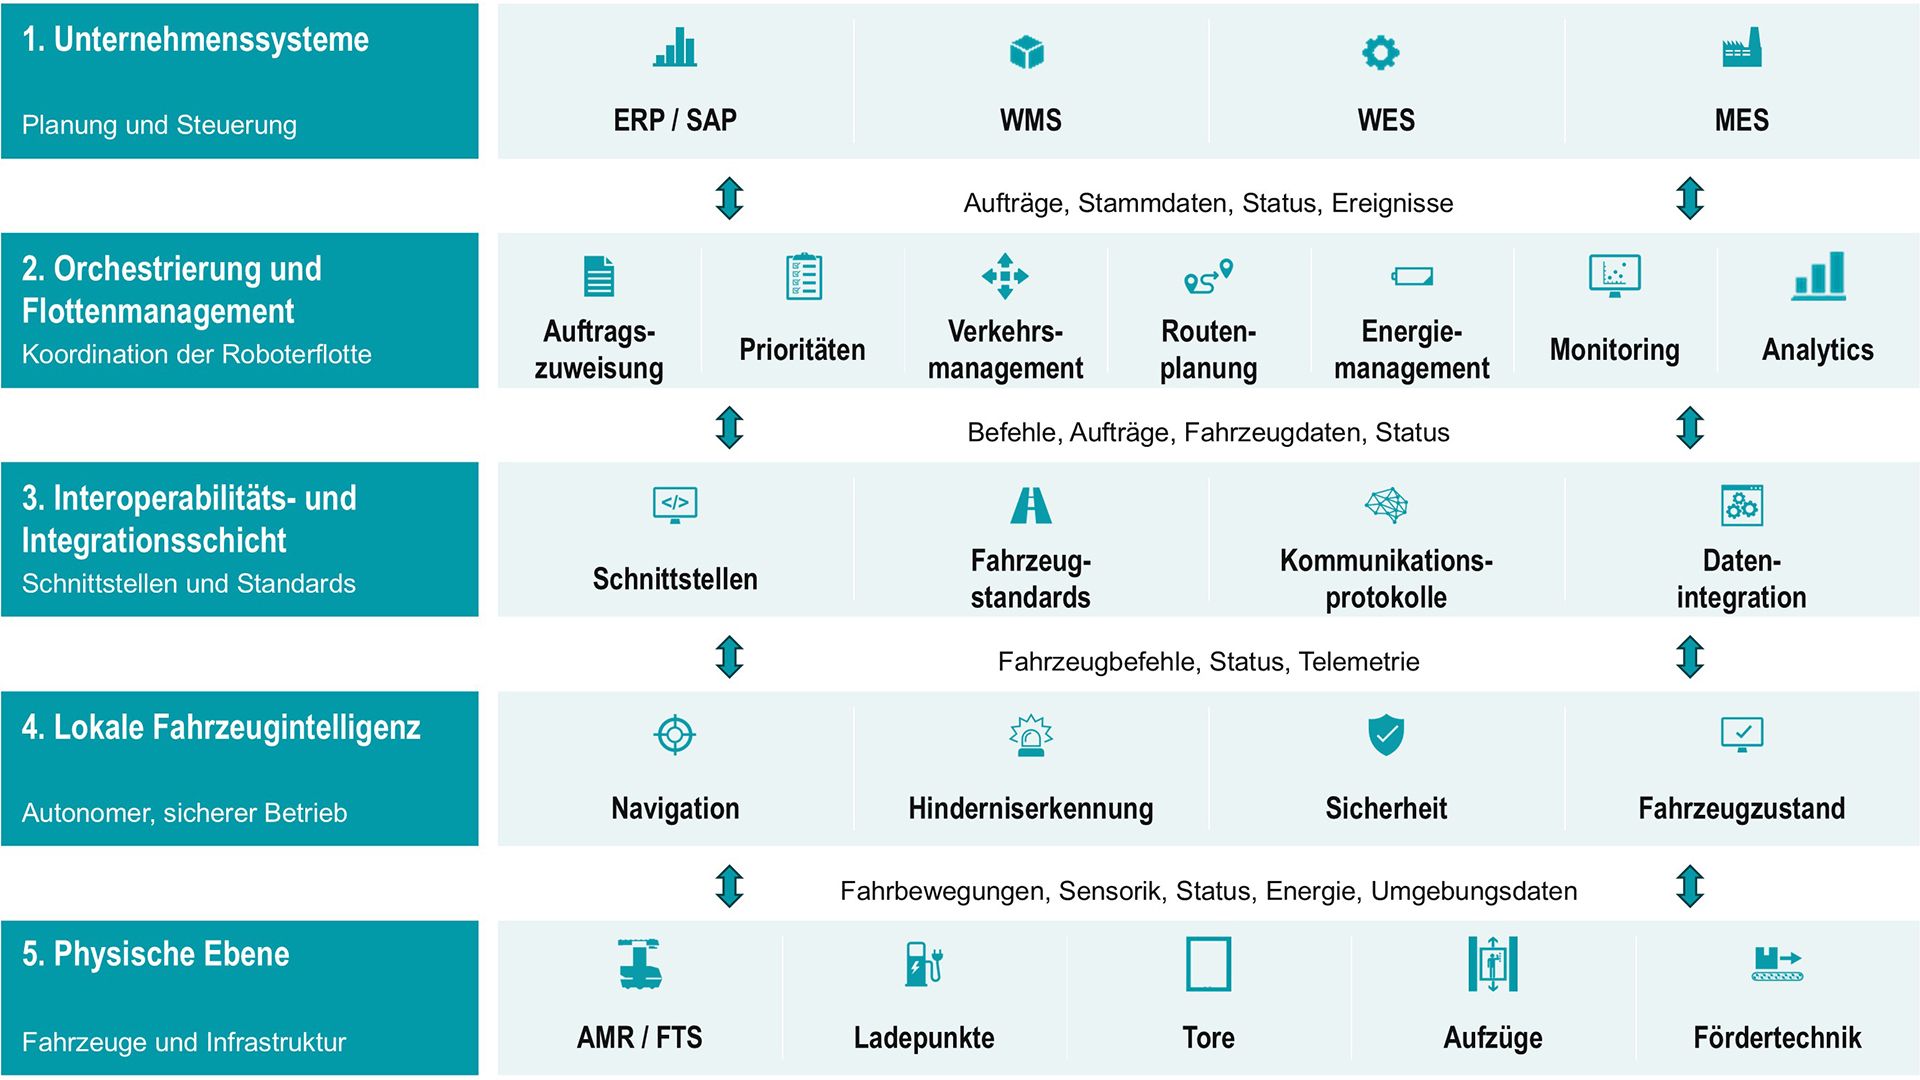
Die Leistungsfähigkeit einer AMR-Lösung wird nicht allein durch die Fahrzeuge bestimmt, sondern durch die Softwarearchitektur dahinter. Sie verbindet Transportaufträge, Fahrzeuge und Unternehmenssysteme zu einem durchgängigen Materialfluss.
Wie verarbeitet eine AMR-Software einen Transportauftrag?
Damit ein autonomer mobiler Roboter Material zum richtigen Zeitpunkt am richtigen Ort bereitstellt, müssen verschiedene Softwarekomponenten zusammenarbeiten. Von der Anforderung eines Transports bis zur erfolgreichen Ausführung durchläuft jeder Auftrag mehrere Schritte:
1. Transportbedarf entsteht
2. Auftrag wird erstellt
3. Fahrzeug wird ausgewählt
4. Fahrweg wird geplant
5. Transport wird ausgeführt
6. Status wird zurückgemeldet
Wie navigieren autonome mobile Roboter?
Für die autonome Navigation kombinieren AMR Sensorik und Software, um ihre Umgebung zu erfassen, ihre Position zu bestimmen und auf Veränderungen zu reagieren.
Sensorik und Umgebungserfassung
Die Grundlage jeder autonomen Navigation ist die Erfassung der Umgebung. AMR nutzen dafür verschiedene Sensoren, um ihre Umgebung kontinuierlich wahrzunehmen und Veränderungen zu erkennen. Typische Sensortechnologien sind:
Die erfassten Daten ermöglichen es dem Fahrzeug, Personen, Hindernisse, Verkehrswege und relevante Umgebungsmerkmale zu erkennen. Dadurch entsteht ein digitales Abbild der Umgebung, das als Basis für Navigation und Fahrentscheidungen dient.
SLAM und Lokalisierung
Damit ein AMR weiß, wo er sich befindet, muss er seine Position kontinuierlich bestimmen. Diesen Prozess bezeichnet man als Lokalisierung. Die meisten autonomen mobilen Roboter, wie auch die Open Shuttles, verwenden SLAM (Simultaneous Localization and Mapping). Dabei kann der Roboter:
Dadurch kann der AMR im Gegensatz zu fahrerlosen Transportsystemen (FTS) auch ohne Leitlinien, Magnetstreifen oder andere feste Infrastruktur navigieren.

Routenplanung und Hindernisvermeidung
Sobald ein Transportauftrag vorliegt und die Zielposition bekannt ist, plant das Flottenmanagement einen geeigneten Fahrweg. Dabei werden Faktoren wie Weglängen, Verkehrsregeln, Sperrbereiche oder aktuelle Hindernisse berücksichtigt. Während der Fahrt überwacht der AMR seine Umgebung kontinuierlich.
Erkennt das Fahrzeug ein Hindernis auf dem geplanten Fahrweg, kann es situationsabhängig die Geschwindigkeit reduzieren, anhalten oder das Hindernis sicher umfahren. Ist ein alternativer Fahrweg erforderlich, wird dieser in Abstimmung mit dem Flottenmanagement gewählt.
Abgrenzung zwischen lokaler Navigation und zentraler Verkehrssteuerung
Bei der Navigation autonomer mobiler Roboter wird häufig zwischen lokaler Fahrzeugintelligenz und zentralem Flottenmanagement unterschieden. Die lokale Fahrzeugsoftware entscheidet, wie ein Roboter sein Ziel sicher erreicht. Das Flottenmanagement entscheidet dagegen, welches Fahrzeug einen Auftrag übernimmt und wie mehrere Fahrzeuge innerhalb einer Anlage effizient koordiniert werden.
Welche Aufgaben übernimmt die AMR-Flottenmanagement-Software?
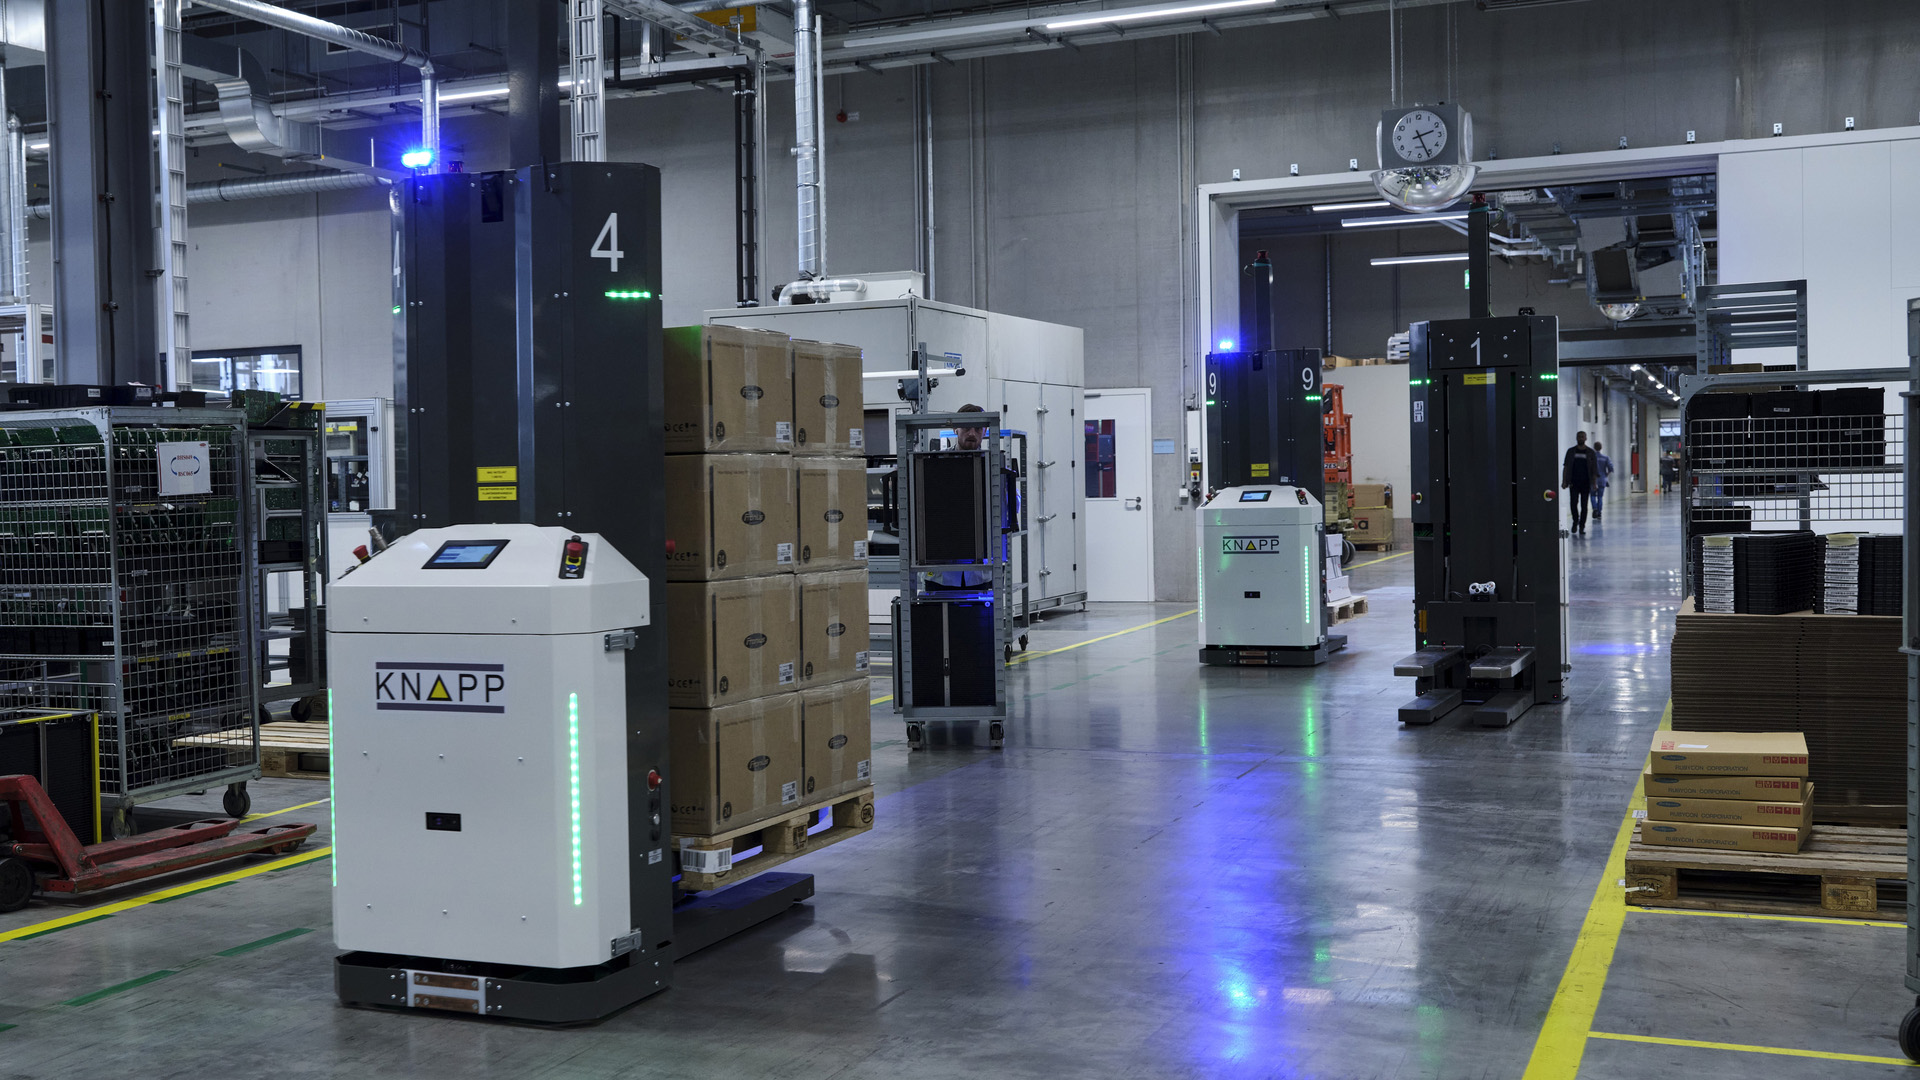
Während die Fahrzeugsoftware die Navigation einzelner Roboter übernimmt, koordiniert das Flottenmanagement die gesamte AMR-Flotte. Es sorgt dafür, dass Transportaufträge effizient ausgeführt, Fahrzeuge optimal eingesetzt und Verkehrsflüsse innerhalb der Anlage gesteuert werden. Die Aufgaben im Detail:
Auftragszuweisung
Verkehrsmanagement
Energiemanagement
Monitoring und Transparenz
Störungsmanagement
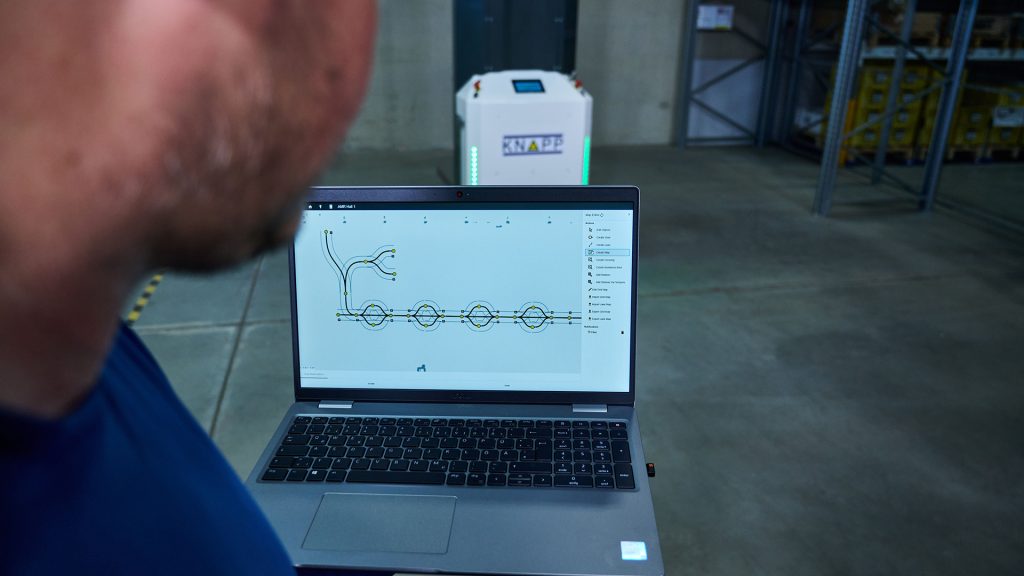
Mit KiSoft FCS bietet KNAPP eine Flottenmanagement-Software, die autonome mobile Roboter wie die Open Shuttles und andere Flurförderfahrzeuge optimal steuert und koordiniert.
Erfahren Sie mehr über die intelligente Steuerung Ihrer Flotte:
Auftragszuweisung bei Brødrene Dahl
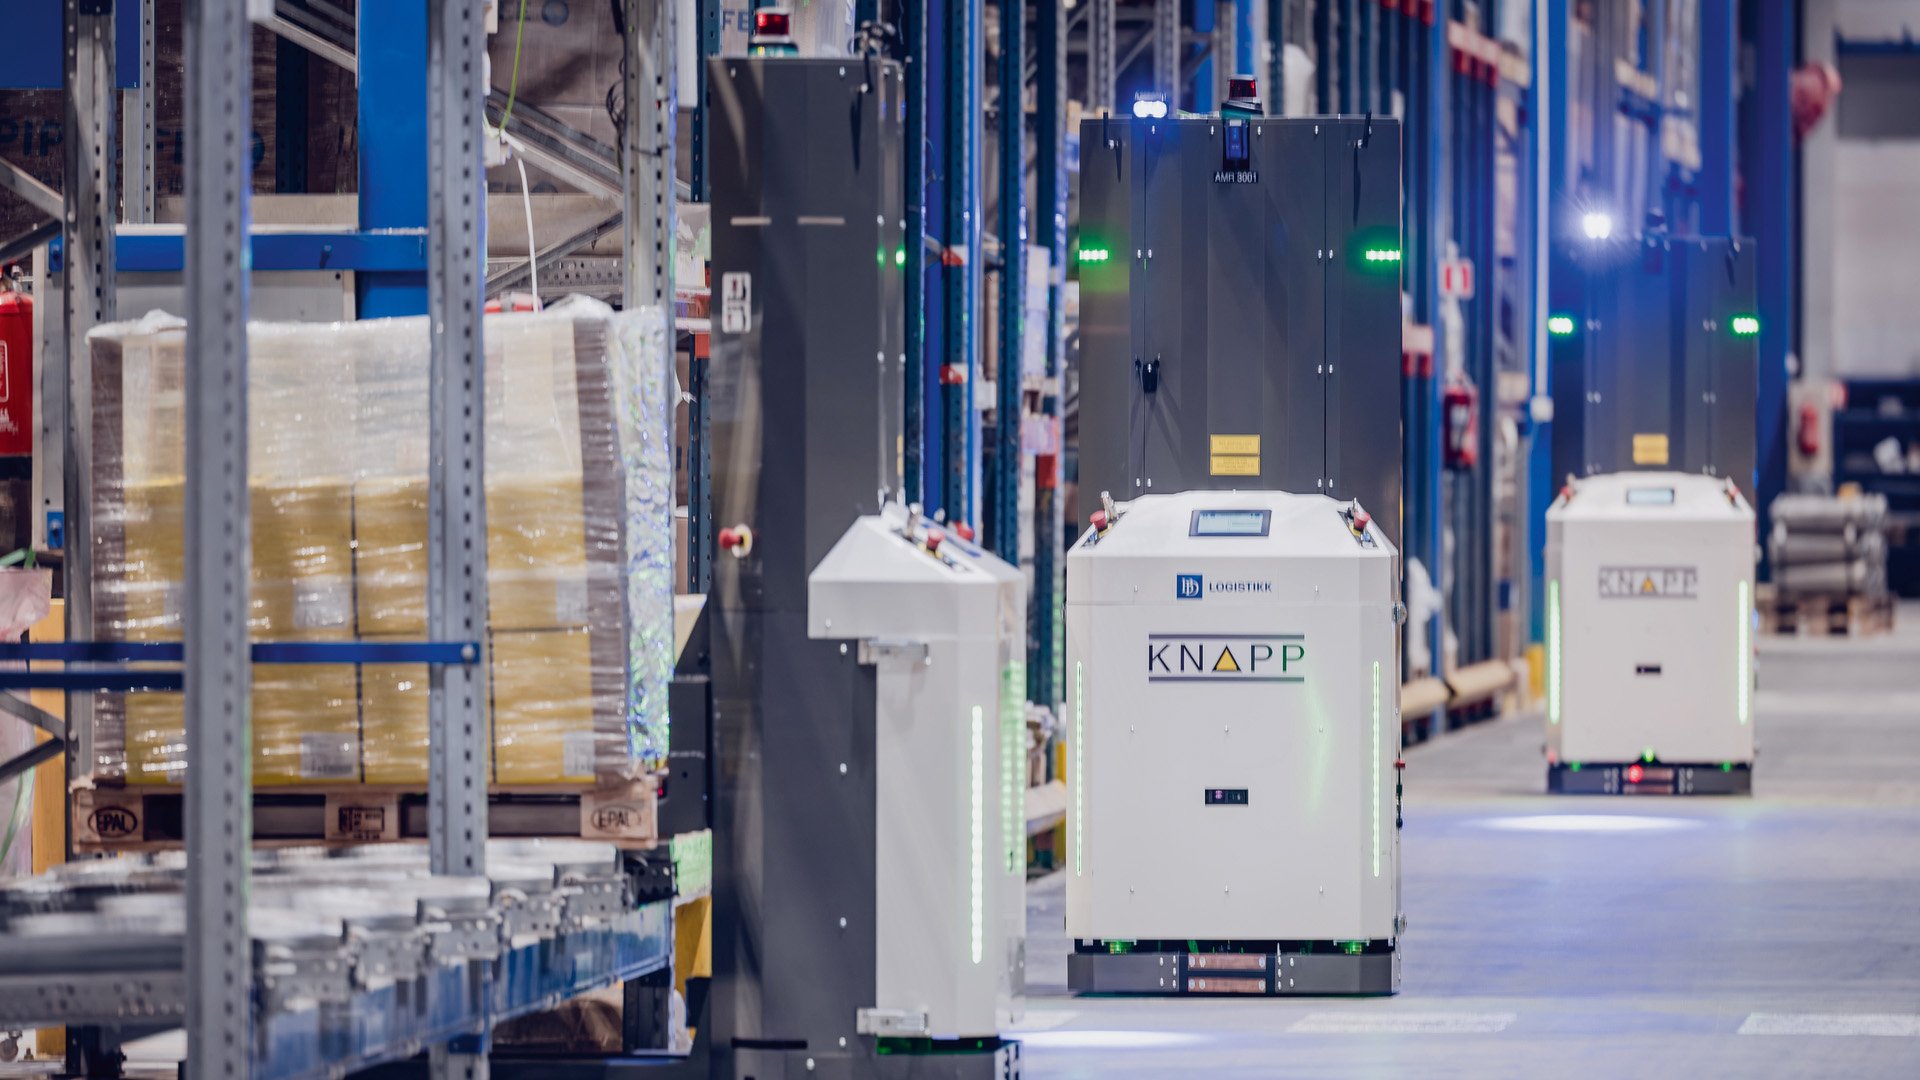
Bei Brødrene Dahl koordiniert KiSoft FCS die Transportaufträge von acht Open Shuttle Fork. Mitarbeitende können Transporte direkt über eine grafische Benutzeroberfläche auslösen. Darüber hinaus können geschulte Techniker Erweiterungen der Flotte eigenständig umsetzen.
Mehr erfahren Sie im Video:
Brødrene Dahl | Autonomous mobile robots (AMRs) for pallet transport
Welche Schnittstellen benötigt eine AMR-Software?
Autonome mobile Roboter arbeiten selten als Insellösung. In modernen Produktions- und Logistikumgebungen müssen sie mit Unternehmenssoftware, Maschinen, Fördertechnik und anderen Fahrzeugen kommunizieren. Dafür benötigt die AMR-Software standardisierte Schnittstellen, die einen zuverlässigen Datenaustausch zwischen allen beteiligten Systemen ermöglichen.
Offene Schnittstellen und Standards erleichtern zudem die Einbindung neuer Systeme und Fahrzeuge und schaffen damit eine wichtige Grundlage für Interoperabilität, Herstellerunabhängigkeit und zukünftige Erweiterungen.
Zu den wichtigsten Schnittstellen gehören:
Wie unterstützen Digital Twin, Simulation und Analytics?
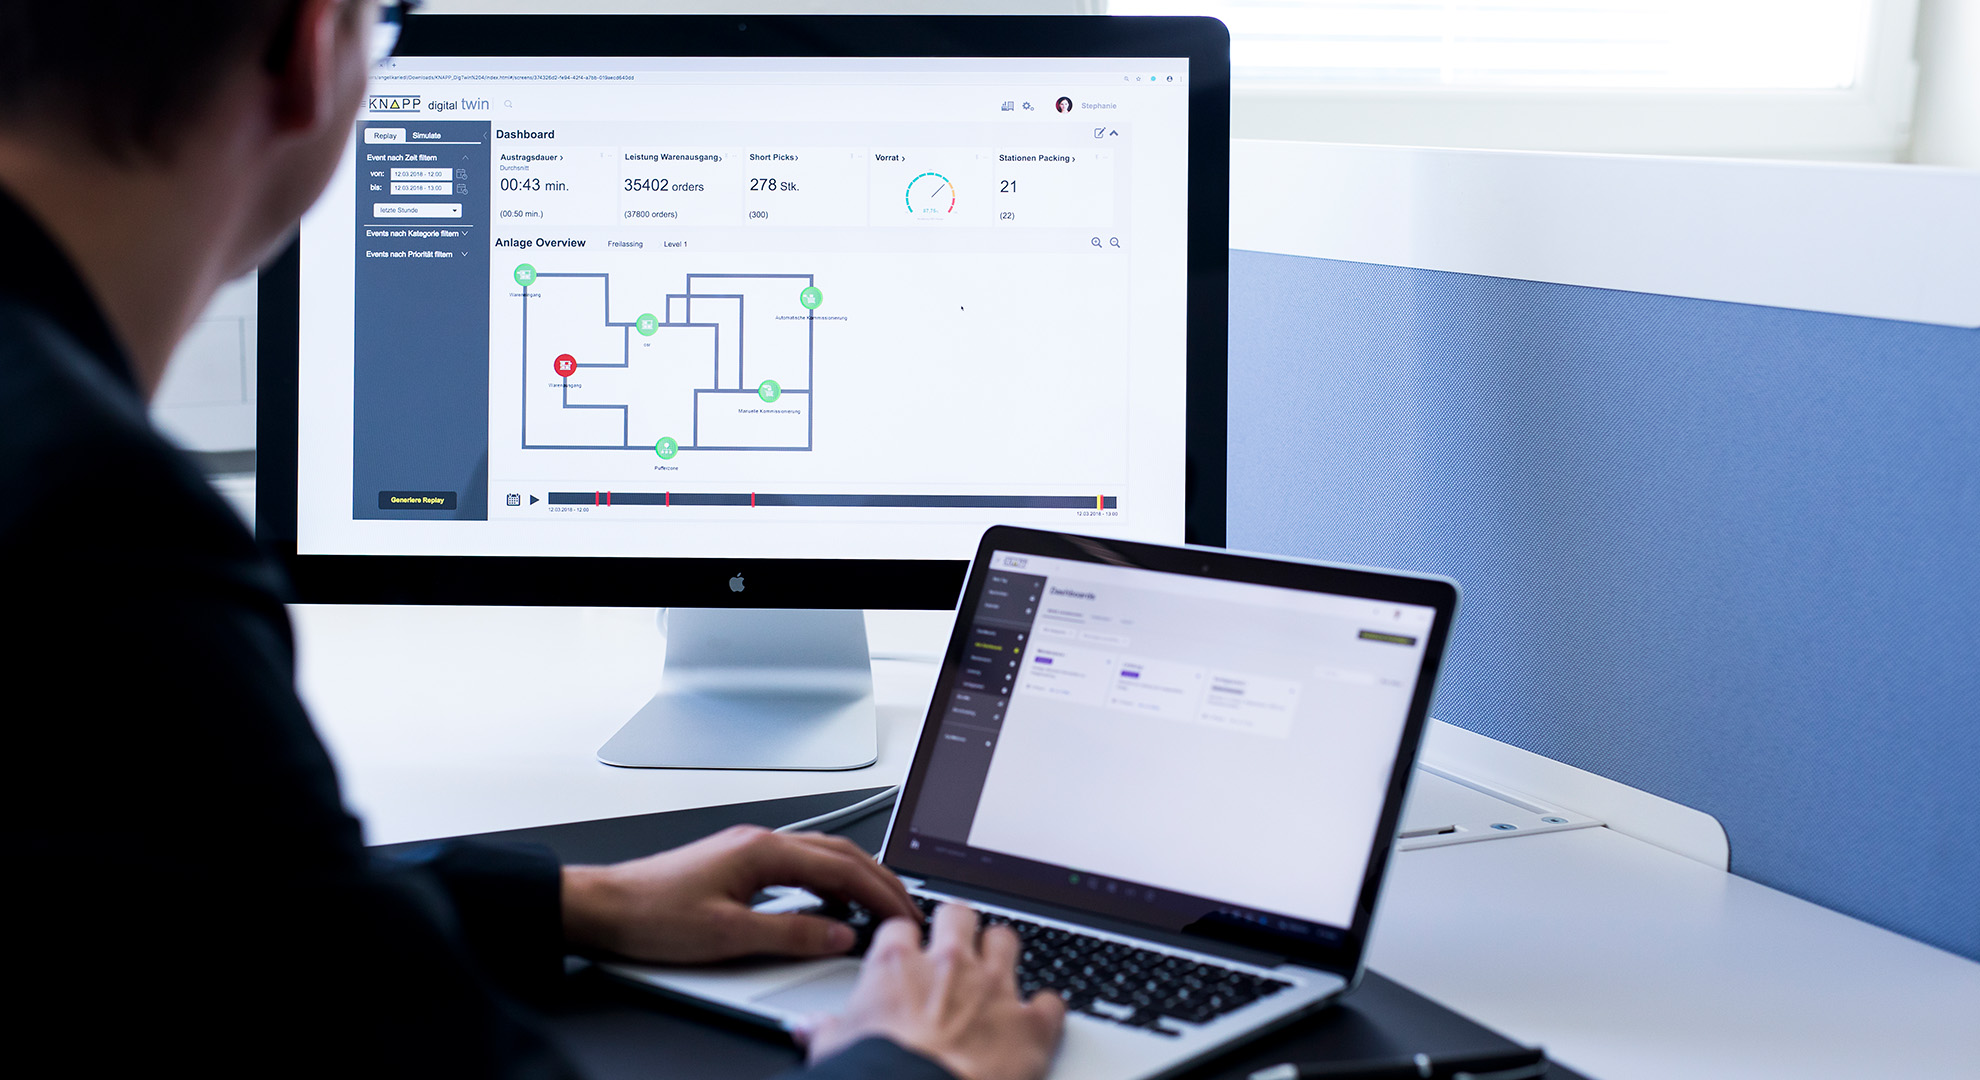
Digital Twin, Simulation und Analytics unterstützen AMR-Flotten über verschiedene Phasen hinweg. Vor der Inbetriebnahme oder bei Erweiterungen lassen sich Prozesse, Layouts und unterschiedliche Szenarien virtuell testen und die Auswirkungen zusätzlicher Fahrzeuge oder veränderter Abläufe bewerten. Im laufenden Betrieb schaffen Analytics-Funktionen Transparenz über Fahrzeuge, Transportaufträge und Materialflüsse und helfen dabei, Optimierungspotenziale zu erkennen. Auch KiSoft FCS bietet Funktionen für Simulation und Analyse und unterstützt damit die Planung und kontinuierliche Optimierung der Flotte.
Worauf sollten Unternehmen bei der Auswahl einer AMR-Software achten?
Bei der Auswahl einer AMR-Lösung sollten Unternehmen nicht nur die Fahrzeuge, sondern auch die Software dahinter bewerten. Sie entscheidet maßgeblich darüber, wie effizient, skalierbar und zukunftssicher eine AMR-Flotte betrieben werden kann. Wichtige Auswahlkriterien sind:
Integration und Offenheit
Kompatibilität mit bestehenden IT- und Automatisierungssystemen sowie offene Schnittstellen und Standards, um Fahrzeuge und weitere Systeme flexibel einzubinden.
Skalierbarkeit und Flexibilität
Möglichkeit, die Lösung um zusätzliche Fahrzeuge, Prozesse und Bereiche zu erweitern und neue Anforderungen mit geringem Konfigurations- und Anpassungsaufwand umzusetzen.
Transparenz und Monitoring
Monitoring- und Diagnosefunktionen, die einen aktuellen Überblick über Fahrzeuge, Transportaufträge und Systemzustände ermöglichen.
Simulation und Planbarkeit
Simulations- und Digital-Twin-Funktionen, mit denen sich neue Szenarien und Änderungen bereits vor der Umsetzung bewerten lassen.
Betrieb und Lifecycle Management
Support sowie Update- und Release-Management für einen zuverlässigen langfristigen Betrieb und die Weiterentwicklung der Lösung.
IT-Infrastruktur und Cybersecurity
Ein zur IT-Strategie passendes Betriebsmodell sowie geeignete Sicherheitsfunktionen für Zugriffsrechte, Kommunikation, Updates und Datenverwaltung.
Selbstständige Änderungen bei Cummins mit KiSoft FCS
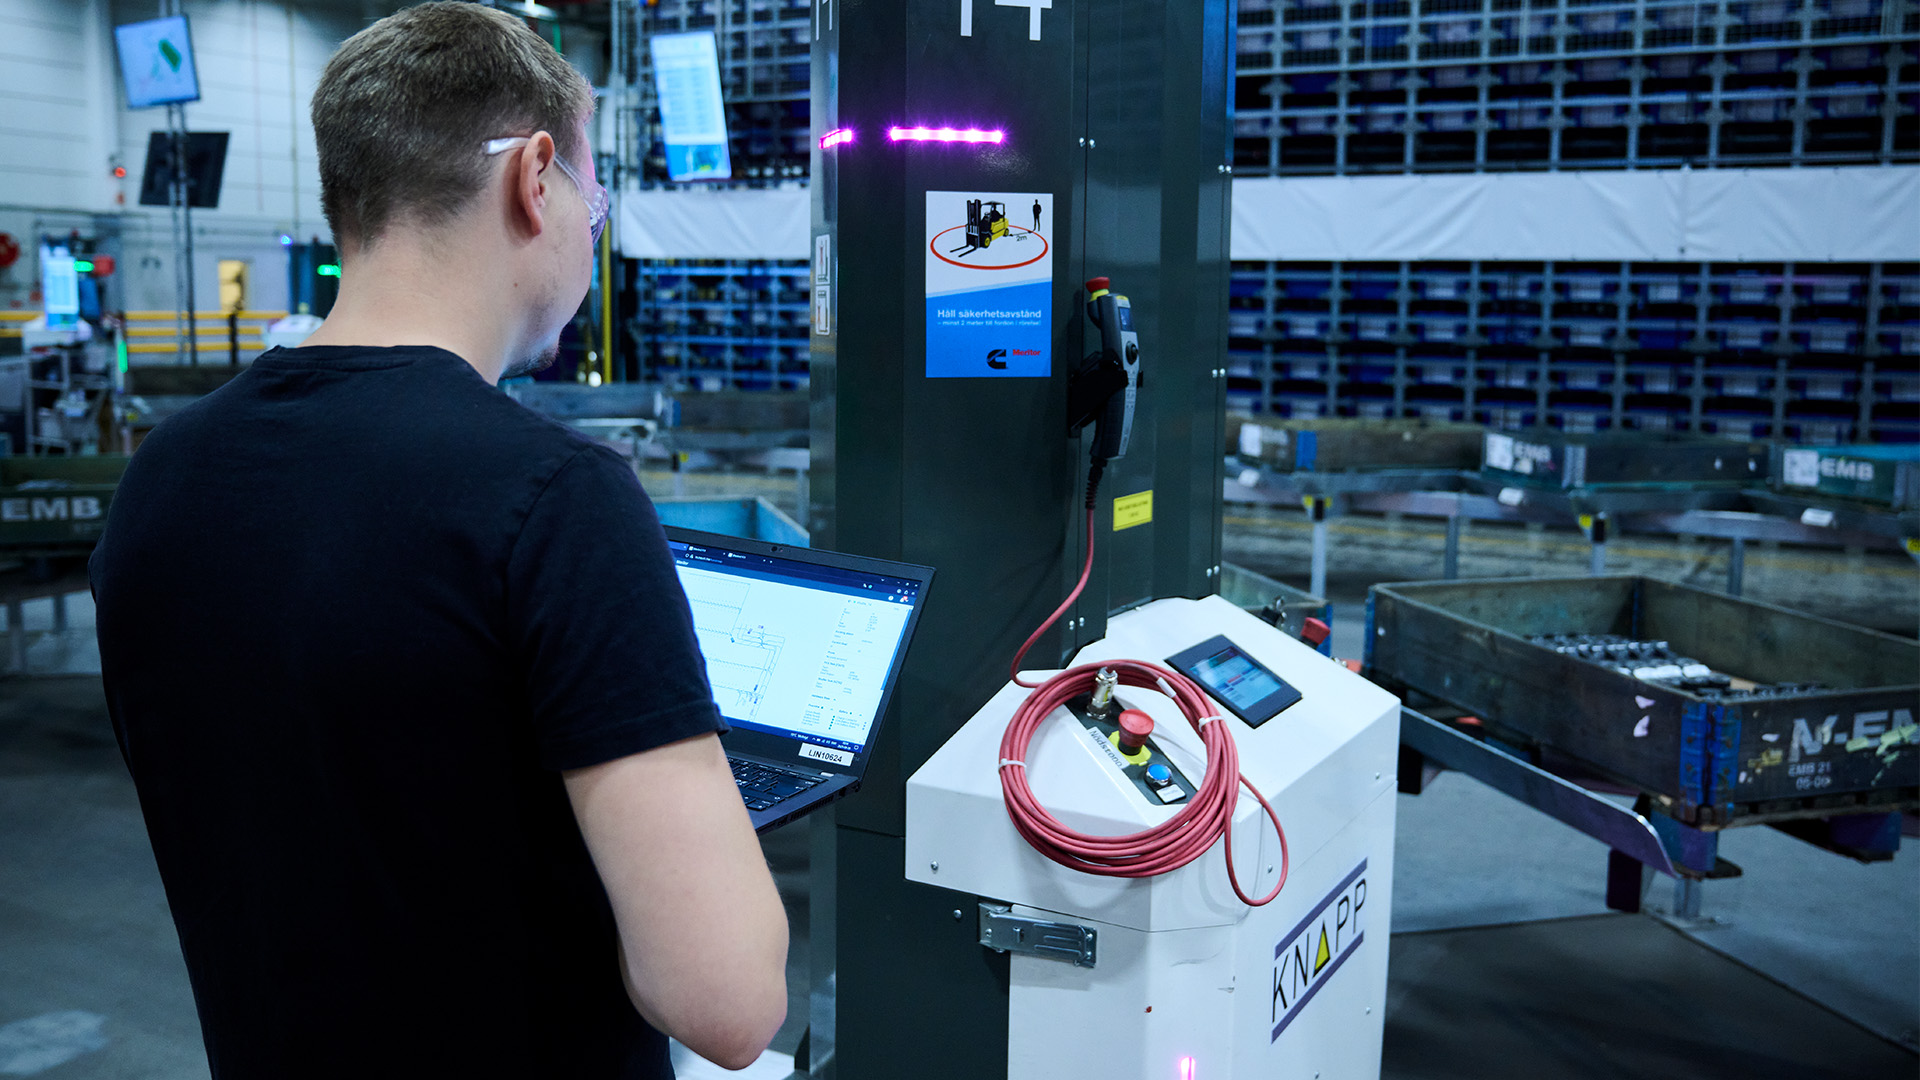
Bei Cummins unterstützt die Flottenmanagement-Software KiSoft FCS die flexible Steuerung der autonomen mobilen Roboter. Änderungen an Materialflüssen, Prioritäten oder Transportaufträgen können eigenständig vorgenommen werden. Dadurch lassen sich Materialflüsse flexibel an neue Anforderungen anpassen, ohne für jede Änderung auf externe Unterstützung angewiesen zu sein.
Software für autonome mobile Roboter in der Praxis
Open Shuttles und KiSoft FCS bei SICK
Wie wichtig die richtige Software für den Betrieb einer AMR-Flotte ist, zeigt das Beispiel der SICK-Gruppe. Am Produktionsstandort in Kunsziget übernehmen 27 Open Shuttles die Materialtransporte zwischen automatischem Kleinteilelager und Produktion. Die Fahrzeuge werden dabei zentral über das KiSoft Fleet Control System (FCS) gesteuert, das direkt mit SAP® EWM verbunden ist. Die Software koordiniert Transportaufträge, priorisiert Fahrten und sorgt für Transparenz über die gesamte Flotte. Durch die enge Verzahnung von Flottenmanagement und Warehouse Management gelangen Materialien bedarfsgerecht und just-in-time an den jeweiligen Verbrauchsort. Ein Digital Twin unterstützt zusätzlich die kontinuierliche Optimierung von Prozessen und Flottengrößen.

FAQs zur Software für autonome mobile Roboter
Kann eine AMR-Software Fahrzeuge verschiedener Hersteller steuern?
Ob Fahrzeuge unterschiedlicher Hersteller gemeinsam betrieben werden können, hängt von der eingesetzten Software sowie den unterstützten Schnittstellen und Standards ab. Offene Kommunikationsstandards wie VDA 5050 können die Integration gemischter Fahrzeugflotten erleichtern. Open Shuttles können über VDA 5050 auch an andere Leitsteuerungen angebunden und von diesen gesteuert werden.
Was bedeutet VDA 5050 bei einer Software für autonome mobile Roboter?
VDA 5050 ist ein offener Kommunikationsstandard für fahrerlose Transportsysteme (FTS) und autonome mobile Roboter (AMR). Der Standard definiert die Kommunikation zwischen Flottenmanagement und Fahrzeugen und kann die Integration von Fahrzeugen unterschiedlicher Hersteller erleichtern. Dadurch lassen sich gemischte Flotten einfacher in einer gemeinsamen Softwareumgebung betreiben.
Benötigen AMR eine WLAN-Verbindung?
In den meisten Anwendungen kommunizieren AMR über WLAN mit dem Flottenmanagement und übergeordneten Systemen. Dadurch können Aufträge, Statusinformationen und Fahrzeugdaten in Echtzeit ausgetauscht werden. Viele sicherheitsrelevante Funktionen wie Navigation, Hinderniserkennung oder das sichere Anhalten werden jedoch direkt auf dem Fahrzeug verarbeitet. Ein kurzfristiger Kommunikationsausfall bedeutet daher nicht automatisch, dass die Fahrzeugsteuerung ausfällt.
Wie viele mobile Roboter kann ein Flottenmanagement koordinieren?
Moderne Flottenmanagement-Systeme wie KiSoft FCS sind darauf ausgelegt, sowohl kleine Flotten mit wenigen Fahrzeugen als auch deutlich größere Installationen zu verwalten. Entscheidend ist, dass die Software mit den Anforderungen des Unternehmens mitwachsen kann.
Wie wichtig ist Cybersecurity bei einer AMR-Software?
AMR-Software verarbeitet Aufträge, Fahrzeugdaten und Statusinformationen und kommuniziert mit Unternehmenssystemen sowie der Fahrzeugflotte. Deshalb sollten Sicherheitsaspekte wie rollenbasierte Benutzerrechte, sichere Kommunikationswege, Softwareupdates und eine kontrollierte Datenverwaltung bereits bei der Auswahl der Lösung berücksichtigt werden.
Erfahren Sie mehr über die Flottenmanagement-Software KiSoft FCS!
